这是一个关于「直驱伺服数控刀架」的完整设计记录——从最初连"伺服"是什么都说不清楚,到最终拿着装配图和PPT站在答辩台上。项目目标:8工位、中心高63mm、0.1秒换刀、4个动力刀位。
如果你也在做机械设计类的项目,这篇文章或许能让你少走一些弯路。
项目要做什么
前期知识的学习
伺服刀架属于中高档数控刀架·,可以完成刀盘的转位、定位、锁紧以及选刀控制
常见的伺服刀架系统:
- 数控系统+刀架控制器+伺服驱动器+伺服电动机
- 数控系统+伺服驱动器+伺服电动机
数控刀架伺服系统趋向于第二种系统
总体方案设计需要写很多部分:
- 直驱电机的选型
- 分度转位装置的设计
- 定位装置方案选择
- 松开和刹紧方案的选择
- 刀盘的选择
设计说明书是要涉及一些系统参数的计算的,可以参考一下机械制造与设计2的设计说明书
学习记录
260416
所以,“伺服”强调的是控制方式(闭环、精确跟随),而不是具体某一种电机类型
伺服的核心是“闭环控制”,不是“电机长相”或“有无减速器”
直驱式伺服电机采用的是力矩电动机吗?
是的。 在直驱应用中,所采用的伺服电机就是专门设计的力矩电动机(Torque Motor),它是伺服电机家族中的一个分支,针对低速大扭矩直驱场景优化。
这还是伺服刀架?何谓伺服?
仍然是伺服刀架,而且是更高级的伺服刀架。
“伺服”指的是闭环控制、精确跟随指令的能力。直驱力矩电机配合高分辨率编码器和驱动器,完全满足这一定义,且性能优于传统蜗轮蜗杆伺服刀架。
“本刀架采用直驱伺服技术,以力矩电动机为执行元件,取消了传统蜗轮蜗杆传动。电机转子直接与刀盘轴固联,定子安装于箱体,后端装有高分辨率圆光栅编码器,构成全闭环位置伺服系统。该方案实现了零传动间隙、毫秒级动态响应、微弧度级定位精度,属于高性能伺服刀架的先进形式。”
实现0.1s换刀的关键技术路径(给你设计建议)
- 驱动:优先考虑力矩电机直驱(无减速机构),或大扭矩伺服 + 零背隙联轴器。
- 锁紧:端齿盘(96~108齿) + 多片碟簧常锁紧 + 高速液压松开(活塞行程2~3mm)。
- 支撑:交叉滚子轴承或三列滚柱轴承(高刚度、低摩擦)。
- 轻量化:刀盘采用铝合金,优化结构去除多余材料。
- 仿真验证:必须用ADAMS做运动学/动力学仿真,验证转位时间;用ANSYS做刚度与模态分析。
绪论
直驱伺服数控刀架的方案研究
直驱伺服数控刀架的松开与锁紧技术
直驱伺服数控刀架的转位控制技术
以下是为你整理的“直驱式伺服刀架”(Direct-Drive Servo Tool Turret)相关专利和论文资源(基于最新公开专利数据库和学术文献,2026年4月数据)。
我优先筛选了直驱(力矩电机或伺服电机直接驱动,无蜗轮蜗杆)、卧式布局、端齿盘锁紧、带动力刀位的相关成果,与你的设计(8工位、中心高63mm、0.1s换刀)高度匹配。
1. 推荐专利(最有参考价值,附图详细,可直接用于结构参考)
| 专利号 | 标题 | 核心技术特点(对你最有用) | 公开/授权时间 | 获取方式(推荐) | 推荐指数 |
|---|---|---|---|---|---|
| CN102240917B | 直驱式伺服刀架 | 力矩电机直驱刀盘 + 端齿盘锁紧 + 液压松开,无任何中间传动链 | 2011-11-16 | Google Patents(含完整结构图) | ★★★★★ |
| CN202162600U | 直驱式伺服刀架 | 实用新型,结构更简单,直驱+端齿盘,适合紧凑型刀架 | 2011-07-14 | Google Patents | ★★★★☆ |
| CN219293391U | 一种卧式伺服刀塔刀架 | 卧式布局、直驱伺服、端齿盘+碟簧锁紧,空间紧凑 | 2023 | Google Patents | ★★★★★ |
| CN103846460B | 伺服直驱换刀式机床刀架 | 伺服直驱滑块式结构,可参考动力刀位传动方式 | 2014 | Google Patents | ★★★★ |
| CN203791643U | 伺服直驱换刀式机床刀架 | 实用新型版,伺服直驱+直线导轨,结构清晰 | 2014 | Google Patents | ★★★★ |
最推荐的两篇:
- CN102240917B:最早也是最经典的直驱式伺服刀架专利,详细描述了力矩电机直驱、端齿盘锁紧、液压控制等核心结构,附图清晰,是你设计的最佳参考。
- CN219293391U:近期卧式专用专利,更接近你的紧凑型(中心高限制)需求。
下载建议:直接在 Google Patents 搜索专利号,即可免费下载PDF(含全部说明书、权利要求书和结构图)。
2. 推荐论文(理论分析 + 设计计算参考)
-
《直驱刀架的开发与技术应用》(边辉 等,2020,《金属加工(冷加工)》)
- 重点:力矩电机直驱刀架的结构、端齿盘设计、锁紧机构、精度控制。
- 适合你了解直驱方案的优势和实际开发经验。
-
《伺服直驱换刀式机床刀架的设计与研究》(多篇相关学位论文,可在CNKI搜索)
- 重点:直驱方案的动态响应、惯量匹配、0.1s级换刀时间实现方法。
-
《基于直驱技术的数控刀架控制系统研究》(东北大学等机构论文)
- 重点:力矩电机直驱控制策略、定位精度、锁紧可靠性。
这些论文大多可在 CNKI(中国知网)或 Google Scholar 免费/付费下载。
3. 实际产品参考(可作为你的对标案例)
- 台湾联奇(Lianqi)T46L系列:中心高63mm、8工位、直驱+端齿盘、换刀时间0.1s级别,已有成熟产品。
- 意大利Duplomatic SM(A)系列:直驱伺服动力刀架,结构非常接近你的方案。
- 德国Sauter:部分高速型号也采用直驱+端齿盘。
这些产品的技术参数和结构图可作为设计的重要参考。
260417
DDR 全称 Direct Drive Rotary Motor(直接驱动旋转电机)
前期设计
初步确定刀架主轴的最小直径
42mm
端齿盘的参数选择 本次设计刀架根据JB1999机械行业标准 采用标准直齿端齿盘
p25
设计要求以及直驱电机型号的选择
活塞的设计
流量的选择
液压缸工作压力选择
轴承的选型
轴承的参数设计(标准件?)
后期校验
ddr直驱电机参数的校验
轴承寿命计算
260419
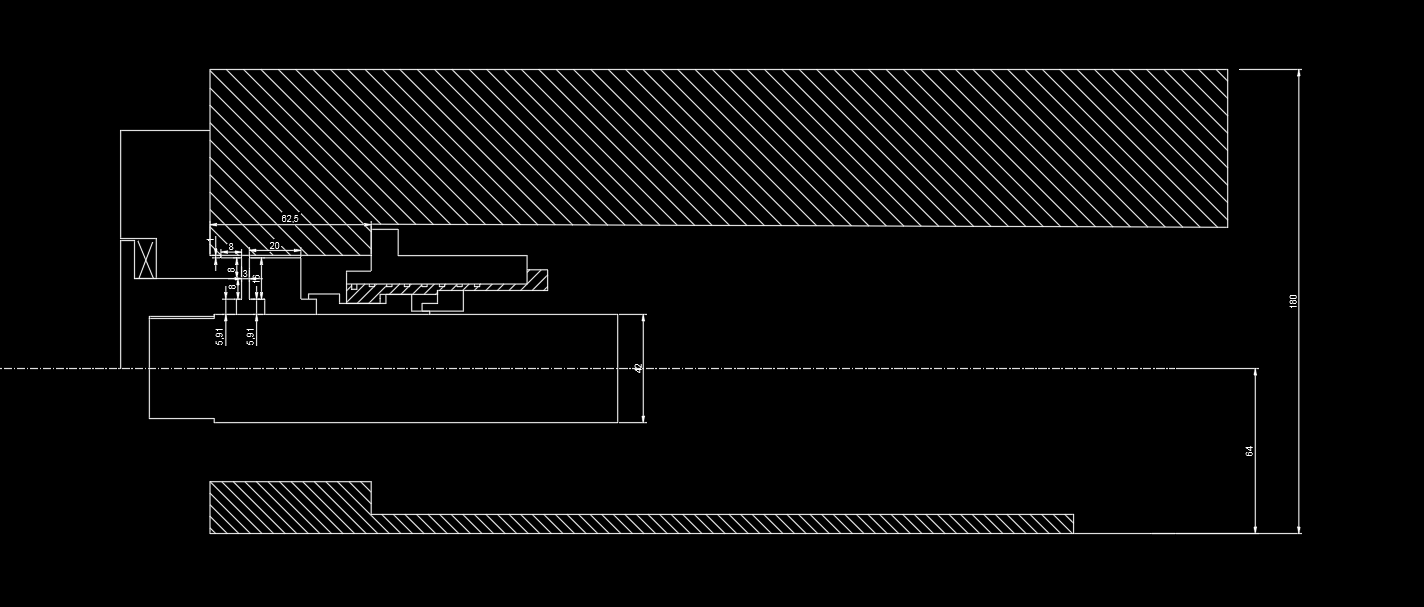
今天完成了部分的装备设计二维装配图的设计,加油!进度很快啊,感觉马上就可以完成装配图的设计,开始画一些关键零部件的零件图了!
初步确定了端齿盘内外径
主轴直径>=42mm
装配图绘制已经完成第一版
260420
装配图里定子与转子之间那个很小的间隔,叫做气隙(Air Gap),这是力矩电机(DDR电机)设计中一个非常关键的参数。
因为你的中心高只有63mm,空间极其紧张:
-
气隙设计得越小越好(推荐控制在
0.5~0.8mm),这样可以:
- 提高扭矩密度(在有限空间内输出更大扭矩)
- 降低发热
- 提升动态响应(有利于0.1s换刀)
基本完成了尺寸的设计,但是有很蛋疼的问题,感觉这些数据大部分都很缺少计算的依据
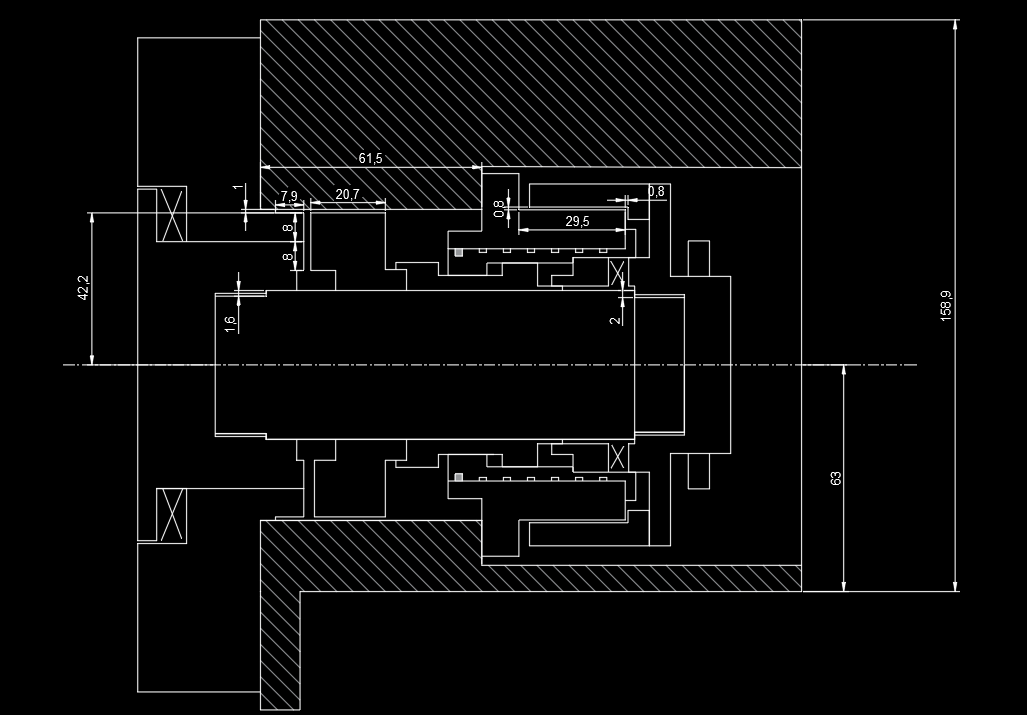
后续的改进方面我认为是轴承、端齿盘部分,要保证有标准的轴承可以装上去
想一想端齿盘有没有必要更改直径,想想轴承的内外圈直径要不要改
更改定齿盘外径为160mm,内径为140mm,动齿盘外径为140mm,内径为120mm
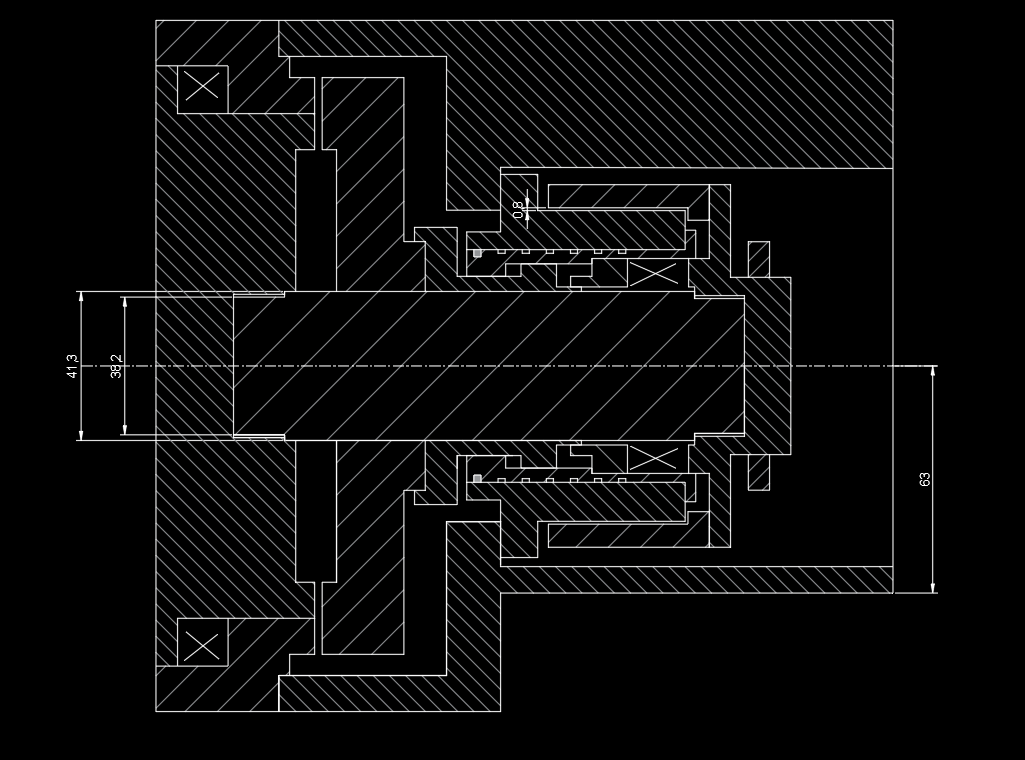
260421
今日开始建模工作
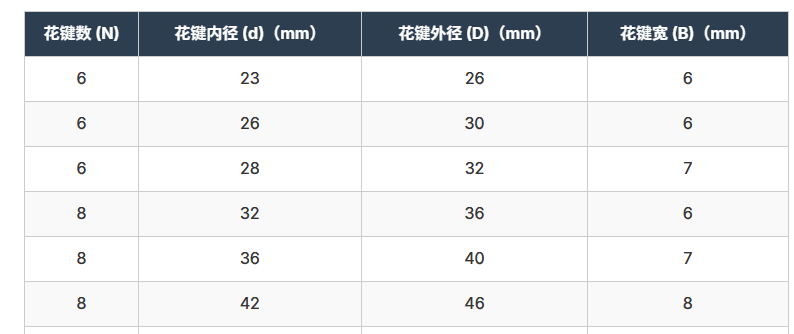
花键的深度那些如何确定?自己凭空想会不会有点偏差?
花键是一个标准化的部分,可以去查手册
在现代卧式伺服刀架中:
-
动齿盘 ←(矩形花键 + 螺栓)→ 主轴(周向定位 + 轴向固定)
-
锁紧齿盘 ←(螺栓)→ 液压活塞(轴向移动控制锁紧)
-
三联齿盘(动齿盘 + 定齿盘 + 锁紧齿盘)通过液压实现分离/啮合
关键设计参数(按重要性排序):
参数 推荐值(主轴φ42mm) 说明 齿数 z 6齿 或 8齿(推荐6齿) 6齿结构简单、强度高,8齿定位更平稳 齿宽 b 8 ~ 10 mm(推荐9 mm) 齿宽越宽,传递扭矩越大 齿高 h 4 ~ 5 mm(推荐4.5 mm) 太深会削弱轴强度,太浅传递扭矩不足 大径 D 42 mm(与主轴直径一致) 通常与主轴外径相同 小径 d 33 ~ 34 mm 小径 = 大径 - 2×齿高 花键长度 L 18 ~ 25 mm(推荐20 mm) 长度太短扭矩不足,太长占用轴向空间 配合公差 H7/js6 或 H7/k6 轻压配合或过渡配合,保证同心度 最推荐规格(直接可用):
- 6×42×9×4.5(齿数6、大径42mm、齿宽9mm、齿高4.5mm)
- 花键长度:20 mm
- 公差:外花键 js6,内花键 H7
260422
今天进行零件的装配工作,把已经初步建的零件进行装配核验是否存在问题
花键部分尺寸存在干涉,需要再设计,其他部分没有大的干涉问题存在
齿盘的设计 这是一个大部头,要搞懂
主辅活塞之间的插销记得加上
260423
-
[x] 完成端齿盘的建模
-
[x] 花键细节完善
-
[x] 主轴的尺寸优化 前端加粗一点
-
[ ] 力矩电机选型完成
-
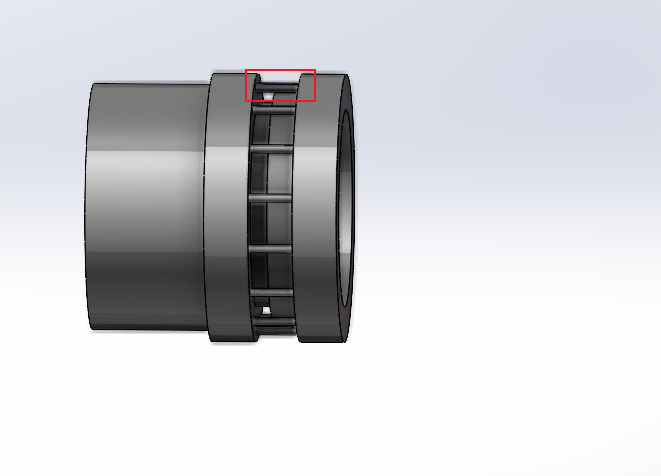
[x] 主辅活塞之间的插销记得加上
-
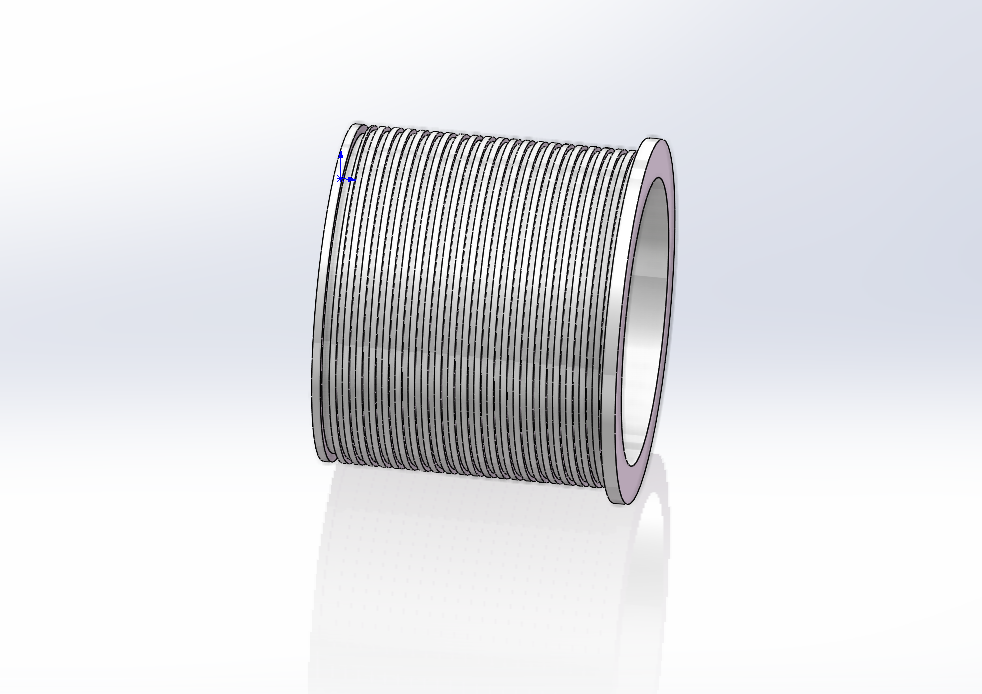
[x] 环形冷却水套记得挖
-
[ ] 轴承的选择 这一部分很难受啊
因此,SKF的BTM系列或NSK的150BNR19S系列等高速超精密轴承是值得优先考虑的
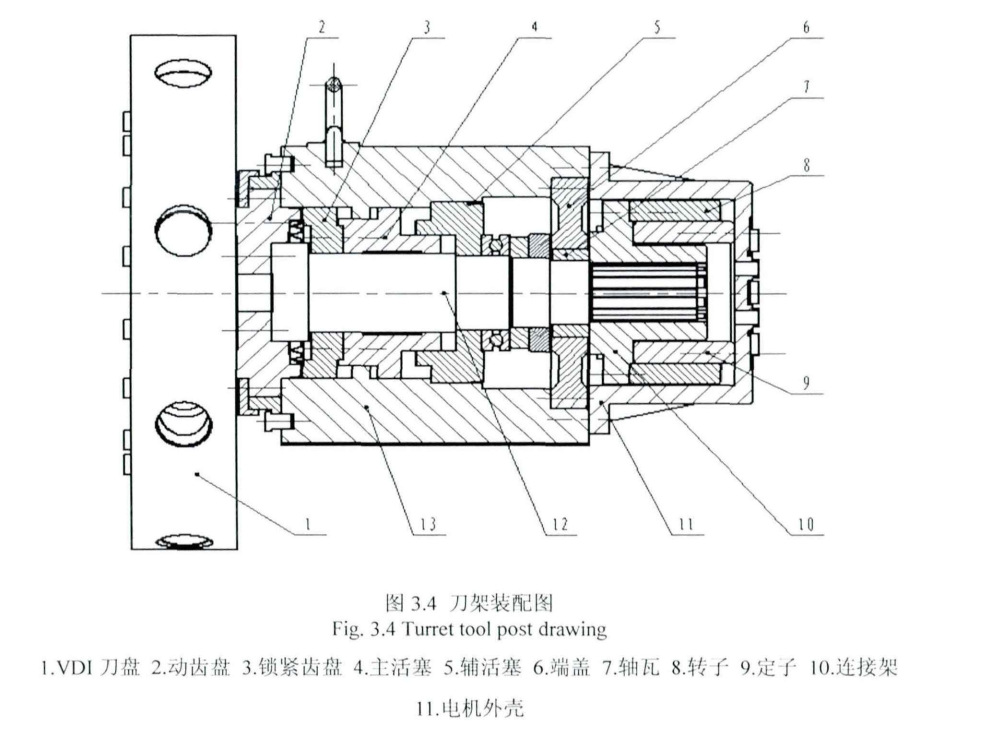
恍然大悟,其实可以把电机放到后面去,这样活塞的截面积会更大,明显结构更合理
260424
-
[x] 轴重画
-
[x] 箱体重画
-
[x] 主活塞重画
-
[x] 辅活塞重画
-
[x] 导入推力球轴承
-
[x] 绘制端盖
-
[x] 绘制轴瓦(分离式?一体式?)
-
[x] 电机外壳绘制
-
[x] 电机转子定子绘制
-
[x] 连接架重画
末端的轴径32mm,有点危险其实
花键加长一点 数目多一点
260426
260427
- [x] 加入了螺丝
- [x] 圆角处理
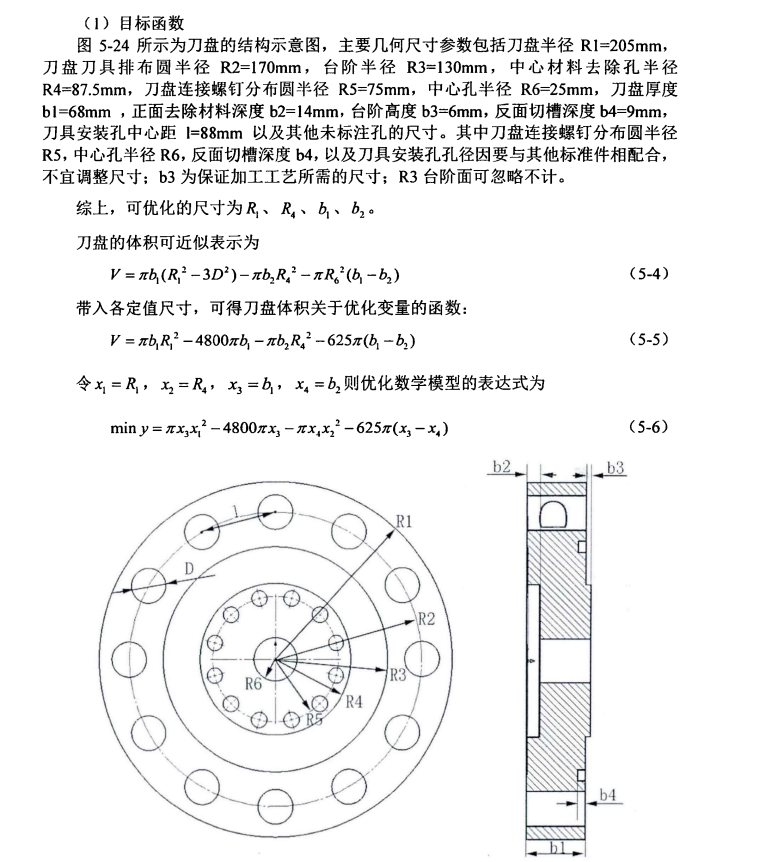
- [x] vdi刀盘尺寸优化
- [x] 箱体油孔
- [ ] 如何实现运动定位?
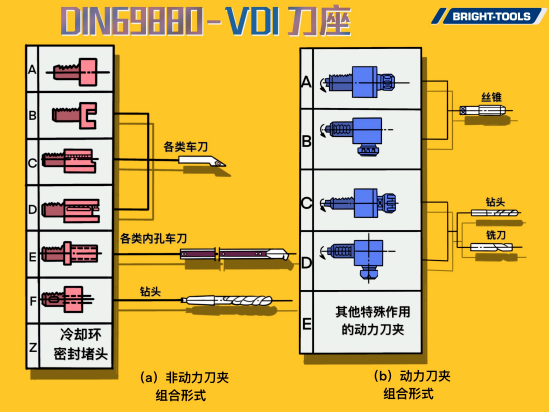
VDI系统的命名规则很直接,系统名末尾的数字(如VDI40、VDI30)就代表了刀座柄部的公称直径(单位mm)。因此,你刀盘上的安装孔直径,必须与所选VDI系统的规格完全对应。
260428
-
[x] 箱体油孔
-
[x] 总体方案设计
-
[ ] 设计校核计算
-
[ ] 设计说明书
-
[ ] 仿真拆装动画
-
[ ] 运动动画
-
[ ] 装配图
-
[ ] 关键零件图
-
[ ] 端齿盘软件仿真应力分析
260511
ppt 15min
第1页:标题页
- 课题名称、姓名、学号、指导教师、日期
第2-3页:目录
- 清晰分级目录
第4-6页:绪论与研究背景
- 数控刀架的重要性与应用场景
- 国内外研究现状(传统 vs 直驱)
- 现有刀架存在的问题(间隙、效率、维护等)
- 本设计的研究意义与创新点
第7-12页:总体方案设计(核心部分)
- 7:设计要求与参数(8工位、中心高63mm、0.1s换刀、4个动力刀位)
- 8:方案对比(蜗轮蜗杆 vs 直驱)
- 9-10:总体结构组成(驱动系统、三联齿盘锁紧系统、液压系统、支撑系统等)
- 11:工作原理与换刀流程图(动画推荐)
- 12:三维装配模型总览
第13-20页:关键部件设计与计算
- 13:力矩电机(DDR)选型与布置
- 14-15:三联齿盘设计(尺寸、齿数、外径178mm分析)
- 16-17:主轴设计与校核(直径42mm计算)
- 18-19:液压直接锁紧机构设计与计算(活塞、缸筒、锁紧力)
- 20:轴承与密封选型
第21-24页:仿真分析与验证
- 21:转动惯量与0.1s换刀时间仿真(ADAMS)
- 22:刚度与强度有限元分析(ANSYS)
- 23:模态分析与热变形分析
- 24:仿真结果总结与优化
第25-26页:结论与展望
- 主要创新点与成果
- 存在的问题与改进方向
- 未来应用前景
第27页:参考文献 第28页:致谢
ppt 5min
第1页:标题页 (标题 + 姓名 + 班级 + 日期)
第2页:研究背景与意义(30秒)
- 数控刀架的重要性
- 传统刀架痛点(间隙、效率低、维护难)
- 本设计目标:中心高63mm、0.1s换刀、8工位(4动力刀位)
第3页:总体方案创新点(45秒)
- 采用直驱式(力矩电机直接驱动)
- 三联齿盘 + 液压直接锁紧机构
- 取消蜗轮蜗杆,实现零背隙
第4-5页:总体结构与工作原理(1分钟)
- 第4页:总体结构组成(驱动系统、三联齿盘、液压系统、支撑系统)
- 第5页:换刀工作流程(动画或流程图:松开 → 转位 → 锁紧)
第6-7页:关键设计参数(1分钟)
- 中心高63mm、刀盘直径220mm、端齿盘外径178mm
- 主轴最小直径42mm
- 动齿盘厚度42mm(当前设计)
- 4个动力刀位(VDI40接口)
第8页:主要计算与校核(45秒)
- 主轴直径计算
- 锁紧力计算
- 转动惯量估算
- 液压缸参数
第9页:仿真验证(45秒)
- 运动仿真(0.1s换刀验证)
- 有限元分析(刚度、强度)
- 关键结果展示(云图或数据)
第10页:结论与创新点(30秒)
- 主要创新:直驱 + 三联齿盘液压锁紧
- 达到的设计指标
- 存在的问题与展望
总体方案设计
260518
“感谢老师的提问。确实,受限于时间和条件,我们的设计在热变形控制和液压系统的动态刚性上还有待完善。特别是在2026年这个时间节点,我们意识到智能化监测(如刀具磨损感知)是未来刀架的发展趋势,而我们的设计目前主要集中在机械结构的实现上,未来如果能加入数字孪生技术,对刀架的热误差进行实时补偿,产品竞争力会更强。”
经验提炼
回顾整个项目,有几个教训值得记下来:
-
先调研再动手。 一开始我连”伺服”是什么都不清楚,花了一整天看专利和论文,才搞明白直驱方案的核心优势。如果直接开画,大概率会走弯路。专利(尤其是CN102240917B)是最好的结构参考,比自己空想靠谱得多。
-
尺寸估算不是丢人的事。 很多初始尺寸确实缺乏计算依据,但工程设计本来就是”先估算、再校核、再迭代”的过程。关键是要在后期逐步补上校核,而不是一直靠感觉。
-
建模时会发现设计问题。 画装配图时发现花键干涉、活塞截面积太小——这些问题在二维图纸上根本看不出来。三维建模不仅是出图的手段,更是设计验证的工具。
-
”恍然大悟”时刻来自动手。 把电机从侧面搬到后面,活塞截面积立刻变大,结构更合理——这种灵感只有在反复摆弄模型时才会出现。
-
答辩准备要诚实。 热变形控制和液压动态刚性确实没做好,与其遮遮掩掩,不如坦诚承认并指出未来的改进方向。老师反而更欣赏这种态度。
-
知识获取渠道要多元。 不要只依赖AI和学长的PPT,专利数据库、学术论文、商业产品手册都是宝贵的设计参考。