绪论
CAD不要理解为是我们熟知的autocad,而是Computer Aided Design,他几乎包含了你使用的一切二维三维绘图软件,什么catia、solidworks、autocad都是CAD的产物
CAE指的是Computer Aided Engineering,常用的软件是ABAQUS、COMSOL、ANSYS等
CAPP指的是Computer Aided Planing Production
第二章 几何建模
-
参数化曲线
-
参数化曲面
-
三维空间内的曲面是多少维度的对象?有几个自由度?
答案都是两个,想象一只蚂蚁在参数化曲面上面爬,他只有前后、左右的方向感,而不能钻进这个曲面。我们想要定位一个蚂蚁,只需要两个坐标。环境是三维的不代表这个曲面是三维的,只是看起来立体
-
平面片的一般表达式:这里一定要注意,S(u,w)是一个3x1的矩阵,包括了S(u,w),S(u,w),S(u,w)三个u w的多项式
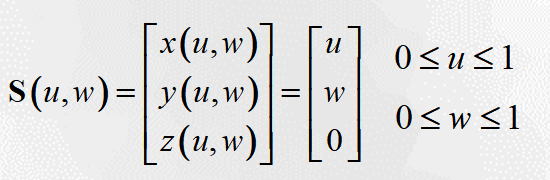
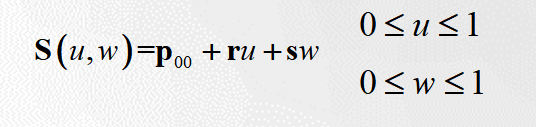
-
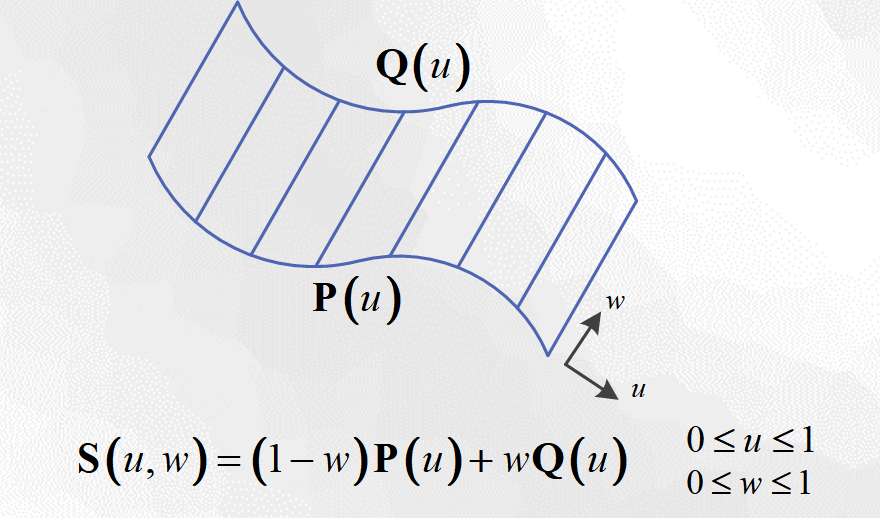
直纹面的参数化表达:
P(u)之所以是矢量是因为他有P、P、P三个不同的多项式来表示这一条参数化曲线,Q(u)同理
(1-w)和w你可以理解为在这两条参数化曲线P(u)和Q(u)之间搭了一座直线的桥
-
-
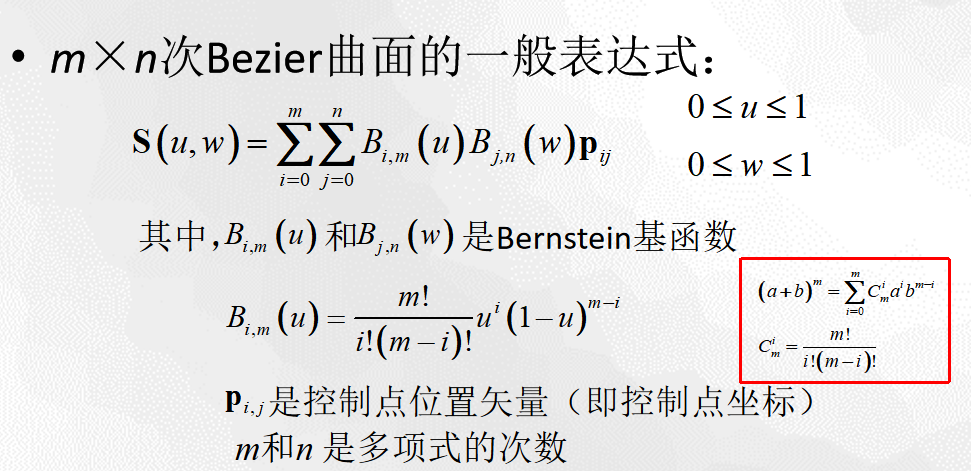
Bezier曲面的一般表达式
-
请思考3×1次Beizier曲面是什么样子?能大概画出来吗?
类似于直纹面,只不过这次P(u)Q(u)都是三次贝塞尔曲线,在他们之间搭的桥是直线桥,而不是“贝塞尔曲线”。如果是3X3的Beizier曲面,我们在两条三次Beizier曲面之间搭的桥是弯弯曲曲的贝塞尔桥而不是直线了。
-
分类:
-
双线性曲面
-
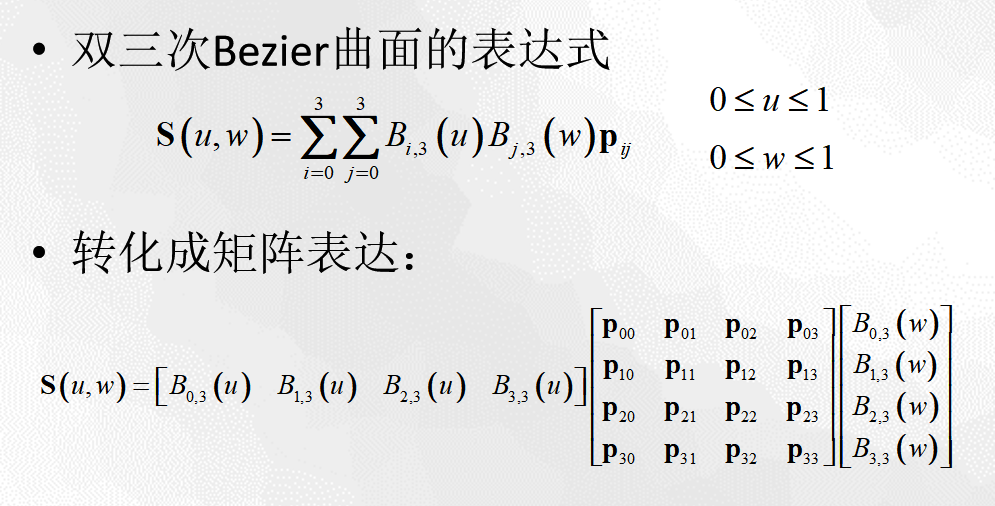
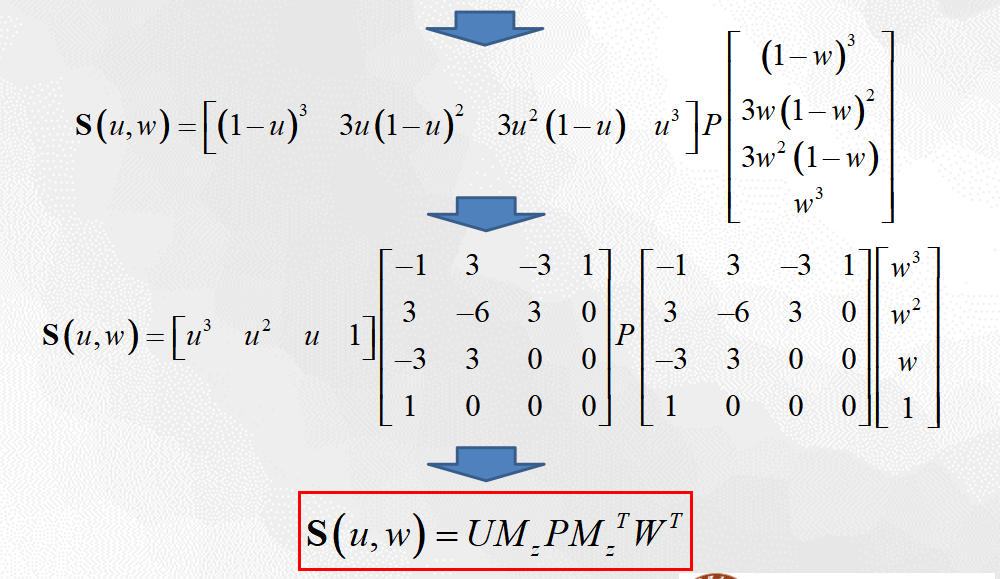
双三次曲面(m=3,n=3,有16个控制点)
最常见的,因为它能很好地表达复杂形状,又不太高次
我的理解是:在四条不同的三次贝塞尔曲线之间进行三次“贝塞尔插值”(姑且这样说吧嘿嘿,我自己编的术语)
-
-
-
-
图形的几何变换
-
基本概念和原理
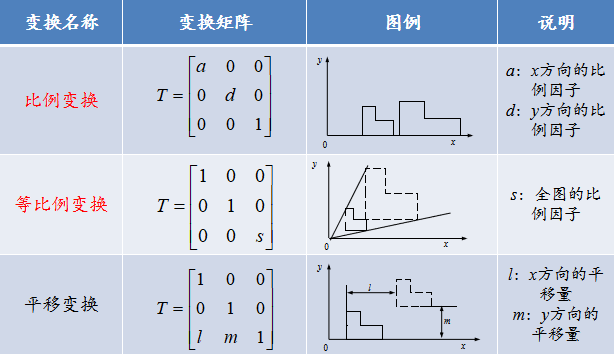
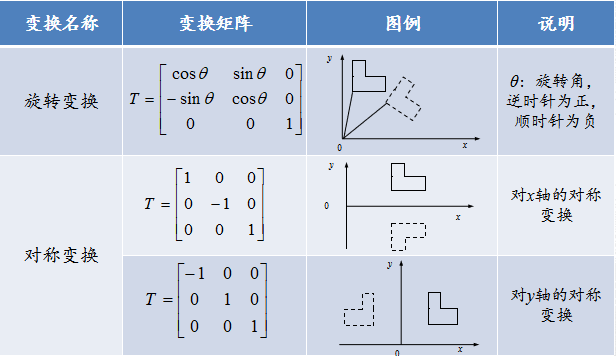
在几何建模过程中,时常要对图形进行平移、旋转、镜像、缩放等操作,这些操作就是图形的几何变换
对其进行几何变换仅仅是改变控制点坐标
-
基本变换
-
二维
点的齐次坐标矩阵(需要在右边补1):
变换公式:
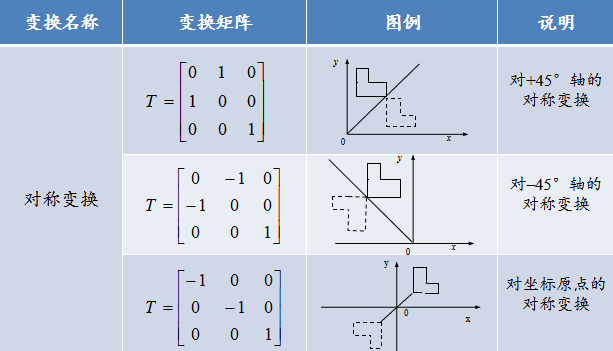
变换矩阵T:
-
三维
点的齐次坐标矩阵:
变换公式和二维一致,只不过变换矩阵是4*4的
变换矩阵T:
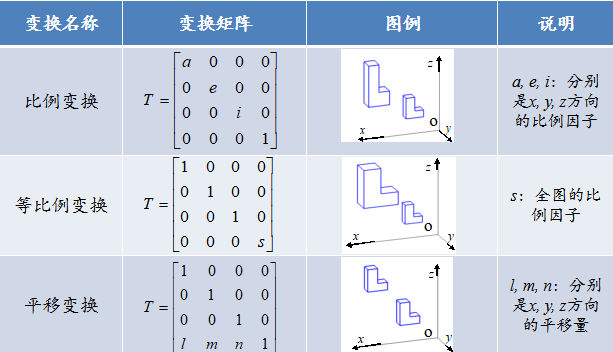
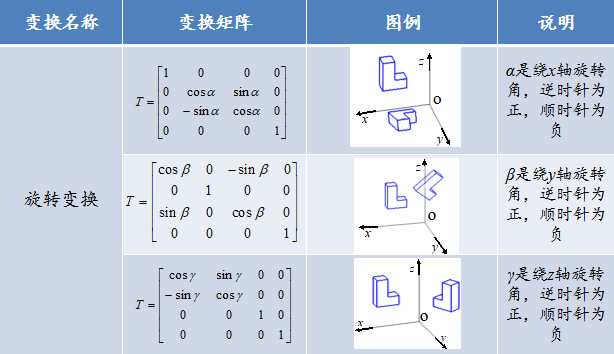
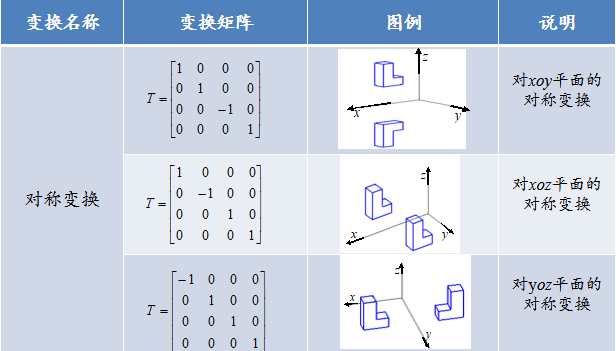
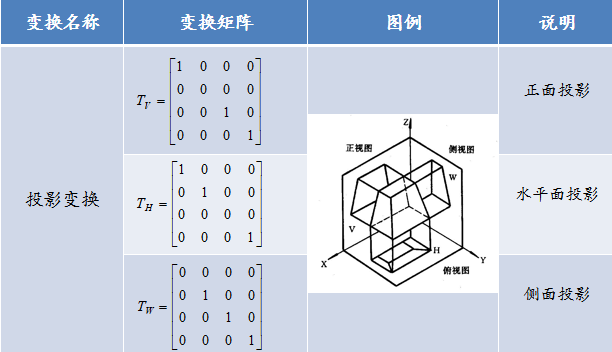
-
组合变换
-
复杂的变换是通过一系列基本变换的组合完成的
主要思想就是一个公式
记住,矩阵的乘法不满足交换律,不能改变乘积的变化顺序
对于任意一个对称的操作,T=I(想想为什么)
-
-
-
-
过渡章 建模方式
其实我连这章ppt都找不到,这一章真的很神奇
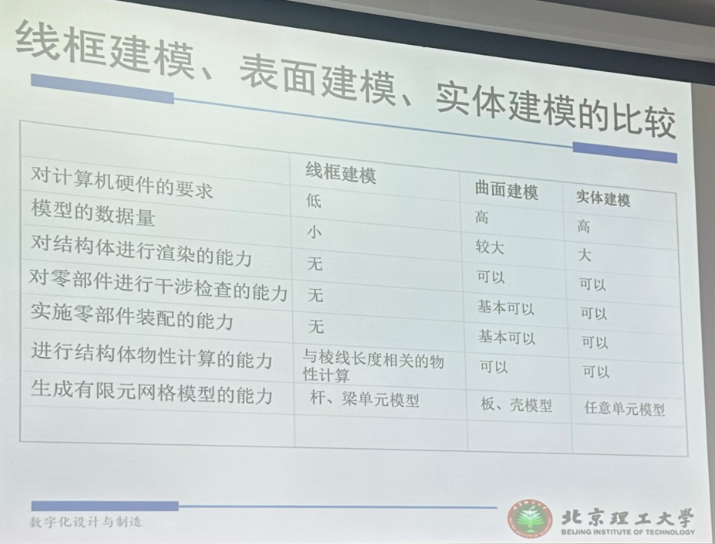
讲了线框建模、表面建模、实体建模,体素法来构建模型,线框建模很有局限,零部件干涉了都不知道,对物体的相对位置很不清楚;曲面建模相比实体建模,生成有限元网络模型的能力较弱
这一页ppt很重要,总之就是:
下面的推导大致思想是:利用高斯定理,把计算任意三维图形的体积转换为用表面积来计算,但其实不是听的很懂,但是这个思想真的很妙的,我们只需要把任意三维图形分成足够小的面片,就可以通过表面积和重心,以及切向量计算体积,把三维的问题转换成了二维的问题 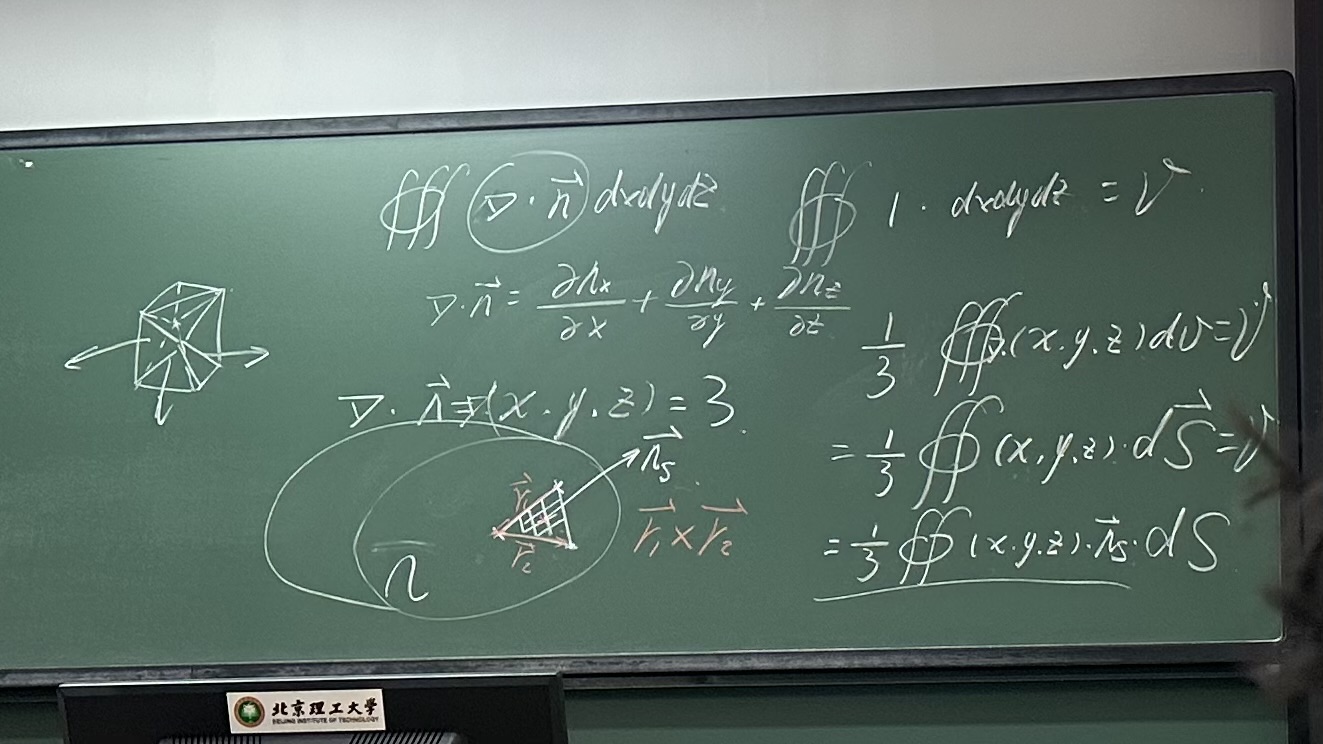
第三章 有限元分析
印象很深刻的一句话是:解决受力问题不可以用受力分析
-
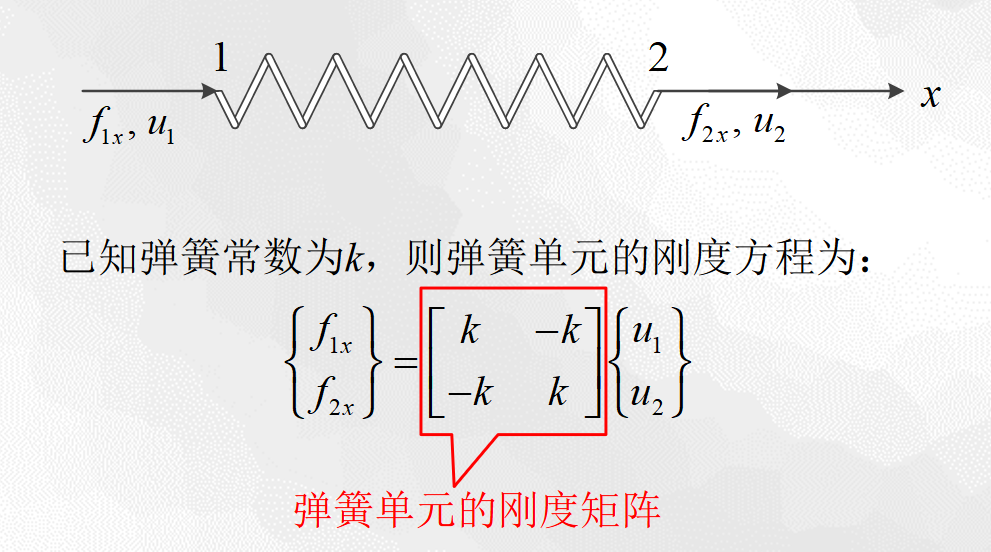
一维弹簧单元
-
一维弹簧系统
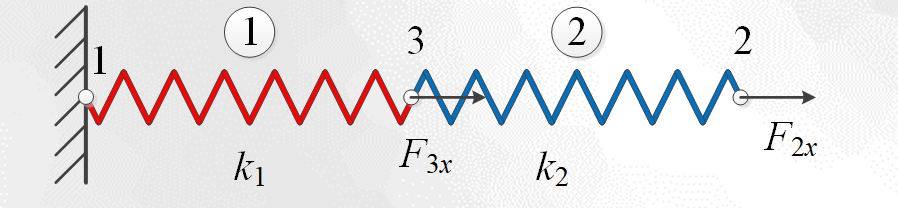
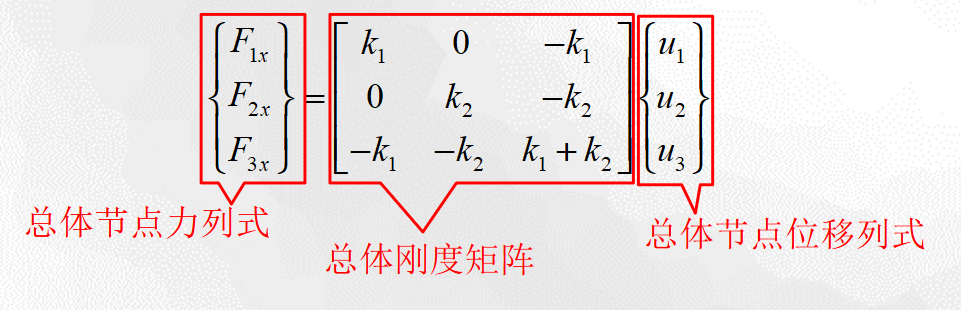
这里的矩阵本质上是每一部分刚度矩阵的叠加,节点数目随便你有多少,思路都是一样的,而且这个方法和编号无关(?),有一些节点如果没有相对运动,节点就是可以合并的
判断你的刚度矩阵写的对不对有三种方法:
-
看节点 找弹簧k1k2k3…有多少弹簧连着,对角上就一定有这些弹簧的k相加
-
看弹簧 找节点
每看到一根弹簧k连接 i 和 j,就在总刚度矩阵里做以下四件事:
- K_{ii} 加上 +k
- K_{jj} 加上 +k
- K_{ij} 加上 -k
- K_{ji} 加上 -k
-
所有行列加起来都一定是0
-
-
杆单元
-
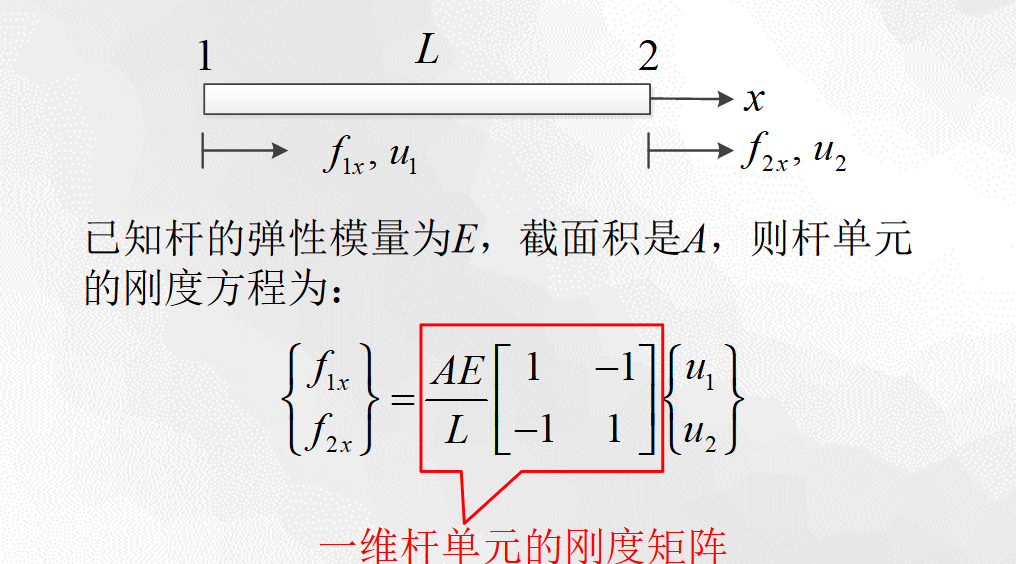
一维杆单元
其实相比弹簧并没有什么区别,把k换成AE/L就可以了
-
二维杆单元
涉及到了坐标系的旋转变换,局部坐标系和xy坐标系对于杆的表述存在变换关系的
这一步我懂了:就是我们不能因为他在局部坐标系下不存在v方向的位移,我们就忽略他,因为在另一个坐标系下,v方向上是存在位移的。感觉好像悟到了人生哲理:有些事情你可能在拥有的时候觉得微不足道,但是当你有某些瞬间用上的时候才发现是真的不可或缺
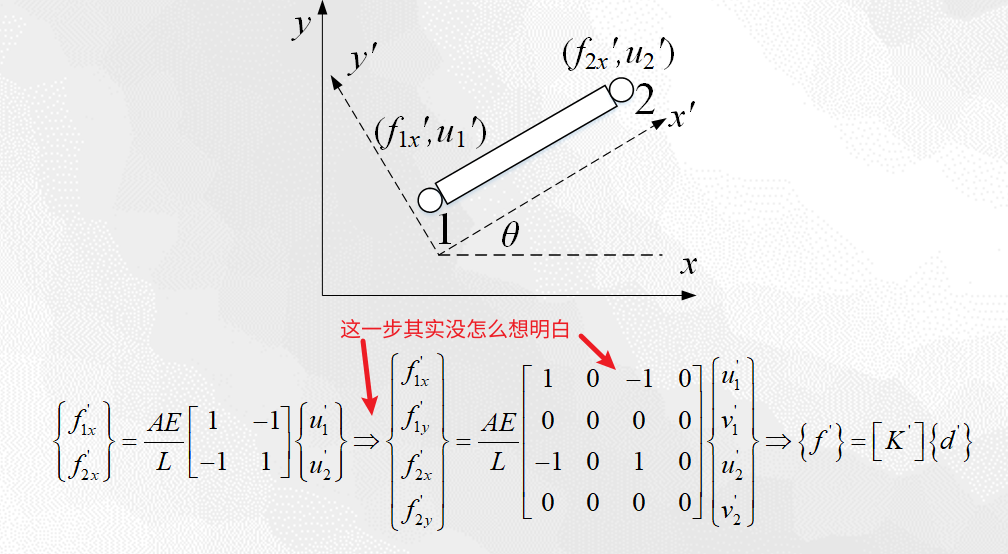
涉及到坐标旋转变换(忘了的话看前面去)
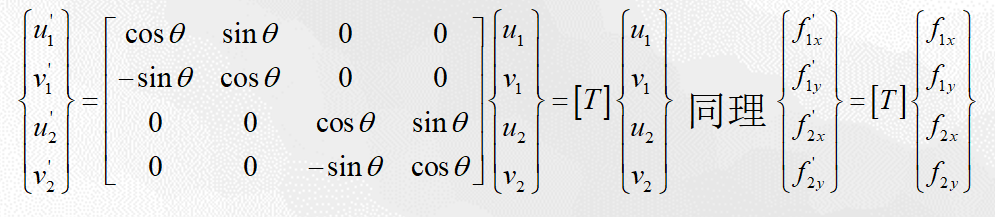
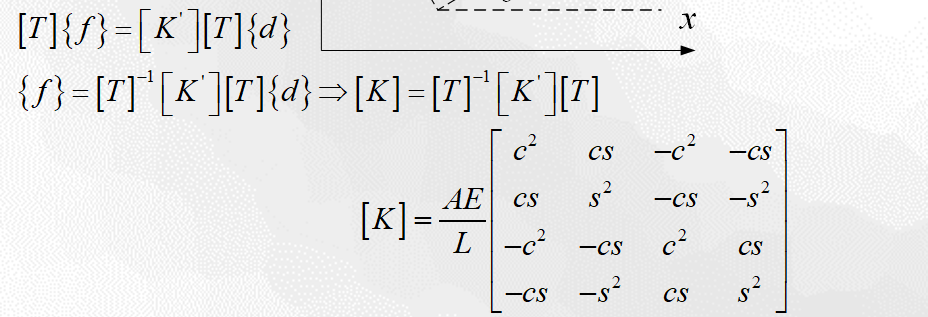
c指的是cosθ,s指的是sinθ
-
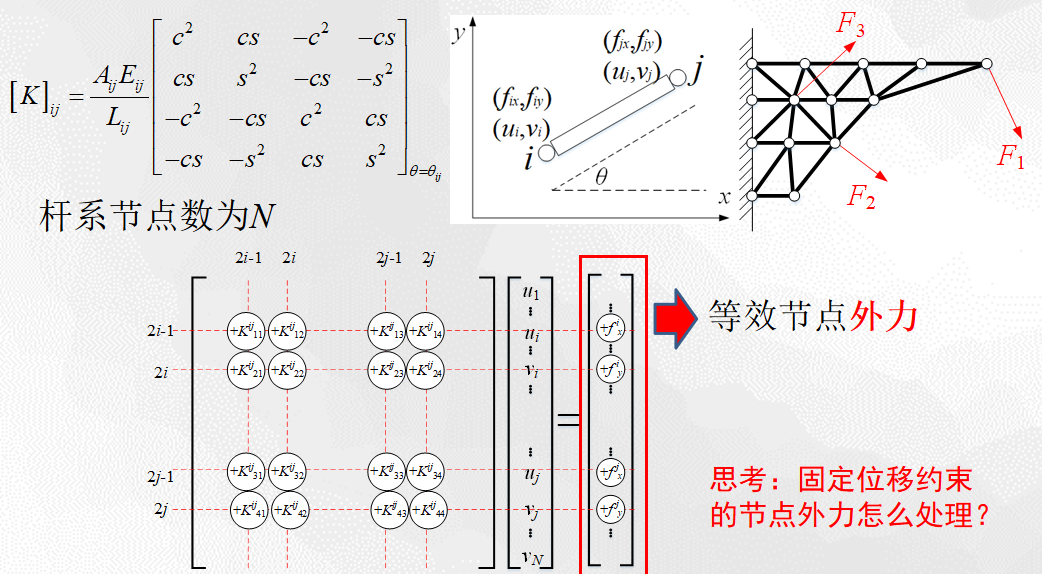
二维桁架系统
思想和一维弹簧系统的类似,只不过会有u、v两个分量了,写后面的基底的时候记得就好
-
-
势能法
感觉这一部分的是对于前面的推导过程的降维打击,可以通过一个很简单的总势能泛函就解决很复杂的一些问题,其中最典型的就是杆件如果受到线分布式力、体分布式力的情况了(至于一维杆单元能不能受到表面分布式力的话另说,总感觉哪里怪怪的)
经验提炼
-
“有些事情拥有的时候觉得微不足道,用上的时候才发现不可或缺。” 学2D杆单元时悟到的——局部坐标系下为零的位移,在全局坐标系下可能不为零。生活中的很多知识也是这样,学的时候不知道有什么用,某天突然就用上了。
-
几何变换只作用于控制点,不作用于曲面本身。 这是贝塞尔曲面最优雅的性质之一。记住这一点,变换操作就不会搞混。
-
“解决受力问题不可以用受力分析”——用能量法。 势能法是对牛顿力学的"降维打击",尤其在处理分布式载荷时,比受力分析简洁得多。
-
组合变换的矩阵乘法不满足交换律。 先旋转再平移 ≠ 先平移再旋转。操作顺序搞反了,结果完全不同。
-
对称变换矩阵的平方等于单位矩阵。 这个数学性质很美:做两次对称就回到原点。可以用来快速验证你的对称矩阵是否正确。