考试内容
题型:
-
选择题 20分 20题
-
简答题 32分 8题
-
编程题 13分 1题 考察铣削,书上方形中间有圆环的指令一定要学会,根据提示补程序,如:建立刀补、写起终点、写程序代号、左刀补/右刀补
-
插补运算 15分 1题
-
计算题 20分(15+5) 2题
实践和平时研讨占40%,考试占60%
有大作业,制作一个多自由度机电装置产品
第二章 机电系统编程基础
-
常用指令
-
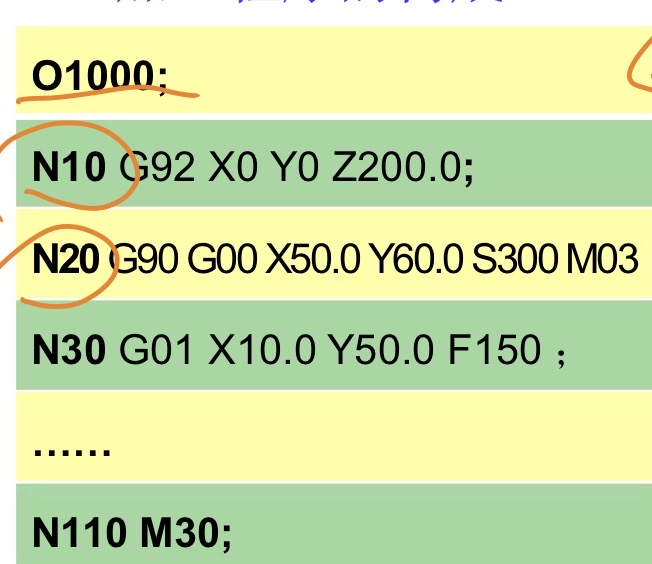
一般格式:程序名+程序段+程序结束
-
程序名:O1000 不要写成01000,可以理解为程序段的身份证号
-
程序段:
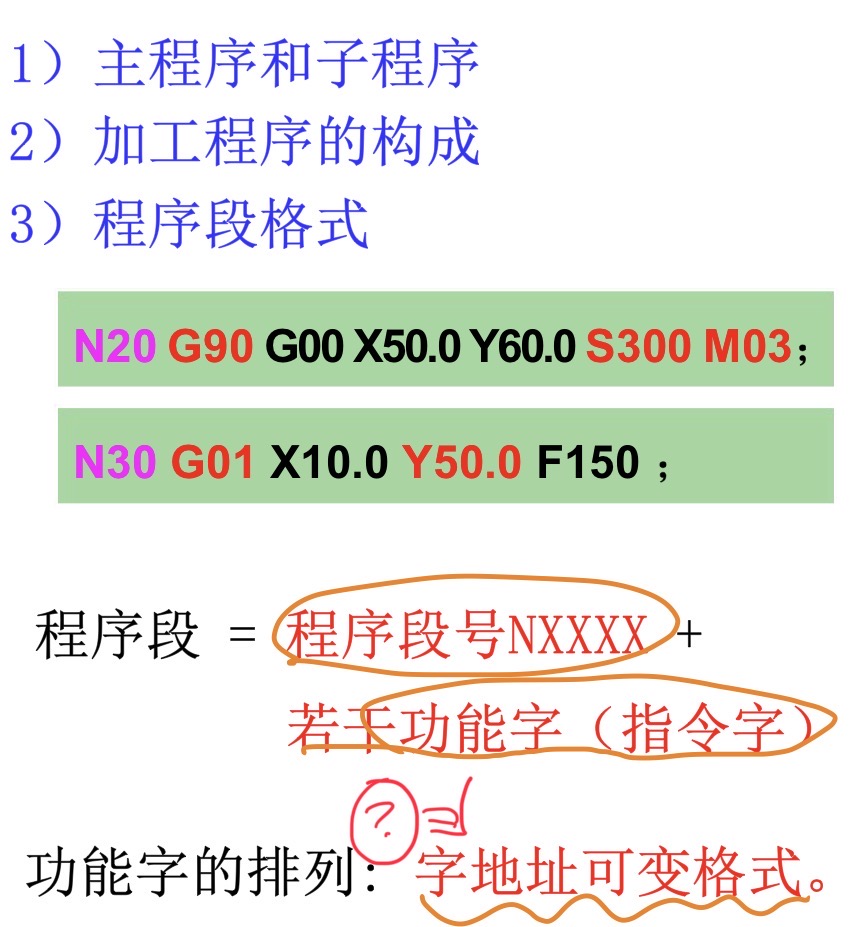
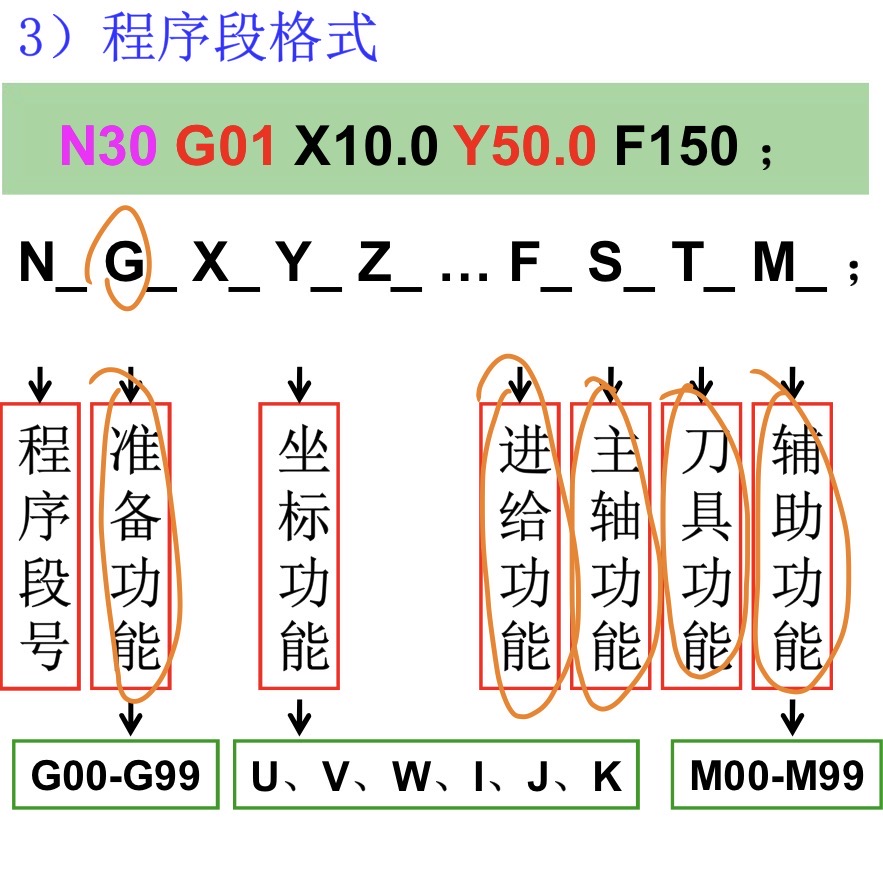

常用的G代码指令解释:
-
G00(快速移动,不切啥东西)刀具的运动轨迹不一定是直线
-
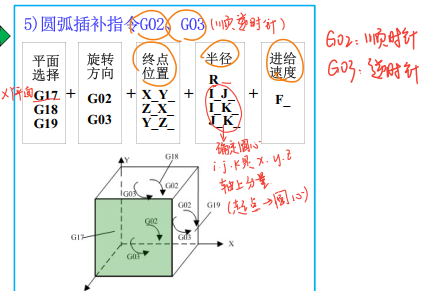
G01/G02/G03/G04(直线切削/顺圆切/逆圆切/timeout)需要指定进给速度F
注意,这些切的指令默认我们已经知道的是起点坐标,所以我们只要给出终点坐标、圆心相对于起点的坐标就可以了
圆弧角度大于180度时R值为负
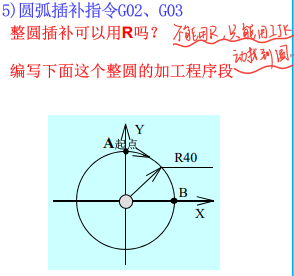
1
G17 G02 X0 Y40 I0 J-40 F100;
-
G17、G18、G19平面选择指令(XY平面、XZ平面、YZ平面)
-
G28/G29/G30,G28 U0 W0是返回第一参考点,G30 U0 W0去第二参考点,U V W是不可以少的,不然指令会执行错误
-
G41/G42/G40/G43/G44/G49(左补偿/右补偿/刀具补偿取消)实际上刀具是有半径值的,补偿相当于让刀具自己去思考、自己去调整,以消除刀具的半径在切削过程中的影响
-
G90/G91/G92(绝对坐标/相对坐标/工件坐标系指定)
注意:G92是非模态代码,仅在那一行程序段以内有效
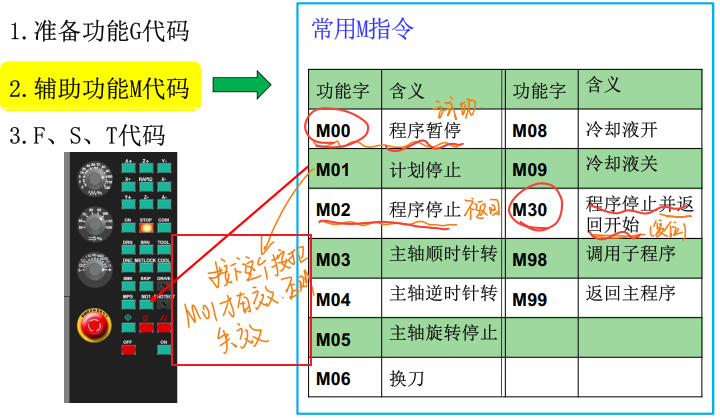
常用的M代码指令解释:
-
只有开关 ON 时才暂停;如果开关 OFF,机床会完全忽略 M01,直接跳过继续跑后面的代码
-
无论机床面板上的“Optional Stop”开关是 ON 还是 OFF,一执行到 M00 就立刻暂停
-
M02可以理解为削弱版的M30,他不像M30会返回开始点
-
M30可以理解为复位
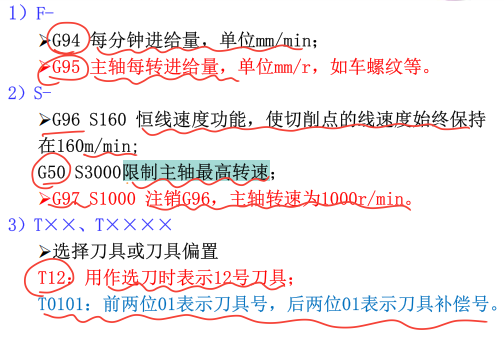
常用的FST代码指令解释:
-
-
程序结束:N110 M30 在数控程序中,只要看到 M30,无论前面是 N100、N200 还是 N999,都代表整个程序的终点
-
-
-
数控编程中的工艺处理
-
典型零件的数控加工工艺分析
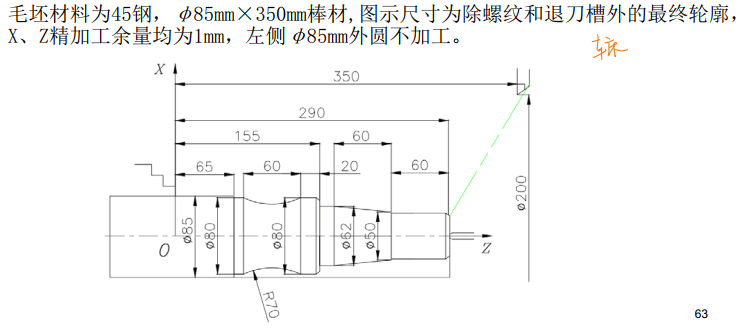
1)加工方法:回转体轴类零件,轮廓表面有圆弧曲线,适合数控车床加工
2)定位和夹紧:以φ85mm外圆及右中心孔为定位基准,用三爪自定心卡盘夹持φ85mm外圆,用机床尾座顶尖顶住右中心孔
3)选择刀具和对刀:根据加工要求,需要3把刀具,车外圆,切槽,车螺纹。试切对刀,并测量出各刀具的相关数据,输入到系统参数里
4)切削用量选择:
工件材料为45钢,主轴转速500-750rpm,外圆进给速度F=100~200mm/min,
M48X1.5螺纹深度约1.6mm,分4次循环加工完成
5)加工路线:
自右向左,1号刀精加工(倒角—车螺纹外圆—车圆锥—车圆锥左端圆柱—车台
阶—倒角—车80mm外圆—车圆弧—车80mm外圆—换2号刀切槽—换3号刀车螺纹)
1
2
3
4
5
6
7
8
9
10
11
12
13
14
15
16
17
18
19
20
21
22
23
24
25
26
27
28
29
30
31
32
33
34
35
36
37
38
39
40
41
42
43
44
45
46
47
48
49
O0003;
N01 G50 X200.0 Z350.0;工件坐标系设定
N02 G30 U0 W0 T0101;→ 刀具从当前位置直接快速去第二参考点(换刀安全位置),然后换1号刀(T0101:刀具 1 + 补偿 1)(u、v、w对应x、y、z)
N03 S630 M03;
N10 G00X48.0 Z295.0M08;
N11 G01 G98 Z230.0 F300;
N12 X50.0;
N13 X62.0W-60.0;
N14 Z155.0;
N15 X78.0;
N16 X80.0W-1.0;
N17 W-19.0;
N18 G02U0W-60.0R70.0;
N19 G01Z65.0;
N20 X85.0;
精加工
N30 G00 X41.8 Z292.0 M08;
N40 G01 X47.8 Z289.0 F150;
N50 Z230.0;
N60 X50.0;
N70 X62.0 W-60.0;
N80 Z155.0;
N90 X78.0;
N100X80.0W-1.0;
N110 W-19.0;
N120 G02 W-60.0 R70;
N130 G01 Z65.0;
N140 X90.0;
N150 G00 X200.0 Z350.0 T0100 M09;
换刀、切槽
N160 G30 U0 W0 T0202;
N170 S315 M03;
N180 G00 X51.0 Z230. M08;
N190 G01 X45.0 F0.16;
N200 G04 U5.0 ;
N210 G00 X51.0;
N220 X200.0 Z350.0 T0200 M09;
换刀、车螺纹
N230 G30 U0 W0 T0303; 换3号刀
N240 S200 M03;
N250 G00 X62.0 Z296.0 M08; 快速接近车螺纹进给刀起点
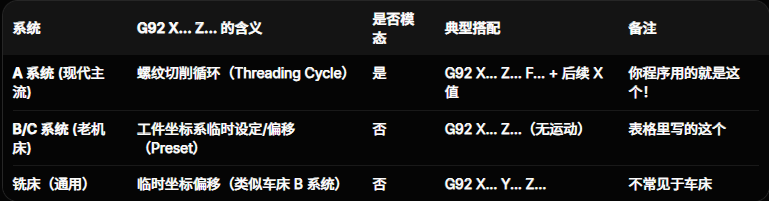
N260 G92 G99 X47.54 Z231.5 F1.5;4次螺纹切削循环,螺距为1.5mm
N270 X46.94;
N280 X46.54;
N290 X46.38;总共 4 刀,逐步切深,避免一刀切太多崩刀
N300 G00 X200.0 Z350.0 T0300 M09;
N310 M05;
N320 M30;聪明的你可能发现了,好奇怪,和里面的G92/G99和你上面贴的那张图好像不是一个作用诶?问得好,你可以理解为有三个不同的体系,里面都有G92/G99指令,张三的G92和李四的G92,两个不一样的崽子,你说能一样吗?
-
第三章 机械系统部件设计
-
机械系统部件的设计要求:稳快准三字诀(稳定性、响应快、较高的定位精度)
-
如何实现稳快准?
- 采用低摩擦阻力的传动部件和导向支承部件(气动就是一个很好的例子)
- 缩短传动链,提高传动与支承刚度
- 选用最佳传动比,以达到提高系统分辨率、减少等效到执行元件输出轴上的等效转动惯量,尽可能提高加速能力
- 缩小反向死区误差,如采取消除传动间隙、减少支承变形的措施
- 改进支承及架体的结构设计以提高刚性、减少振动、降低噪声(同向加工?)
-
传动部件的选择和设计
-
谐波齿轮传动
-
三大件:波发生器、柔轮、刚轮
它是依靠柔性齿轮产生的可控变形引起齿间的相对错齿来传递动力和运动的
谐波齿轮传动的波形发生器相当于行星轮系的转臂,柔轮相当于行星轮,刚轮则相当于中心轮
当刚轮固定时,则柔轮的回转方向与波形发生器的回转方向相反。当柔轮固定时,则刚轮的回转方向与波形发生器的回转方向相同
-
-
齿轮传动间隙的调整方法
-
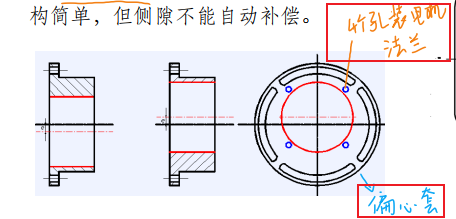
偏心调整法
如果偏心量为e,则间隙调整范围就是-e到+e(可以向两个方向微调),但侧隙不能自动补偿
使用偏心套
-
轴向垫片调整法
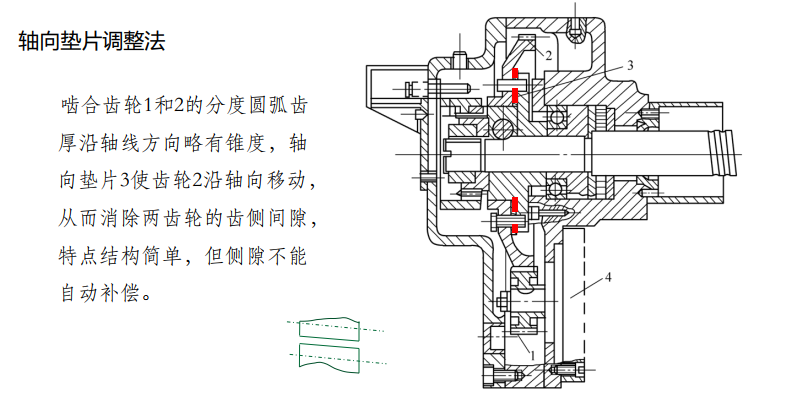
-
双片薄齿轮错齿调整法
-
-
挠性传动部件
-
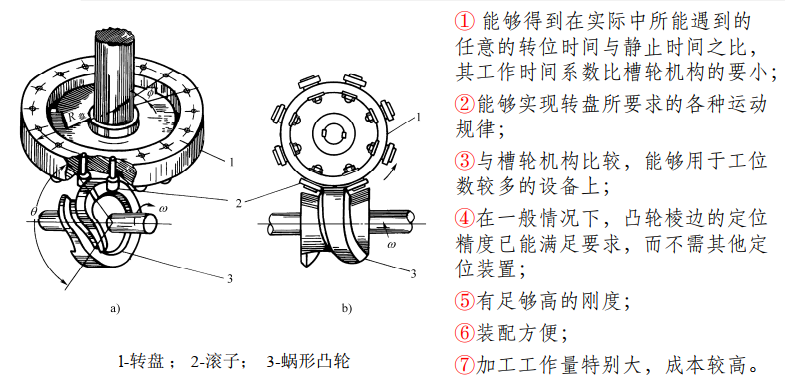
间歇传动部件
-
棘轮传动、槽轮传动、蜗形凸轮传动等
-
-
-
导向支撑部件的选择和设计
-
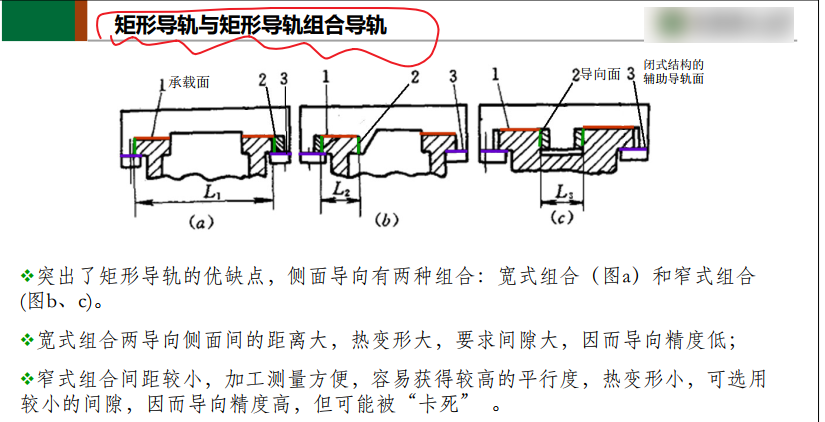
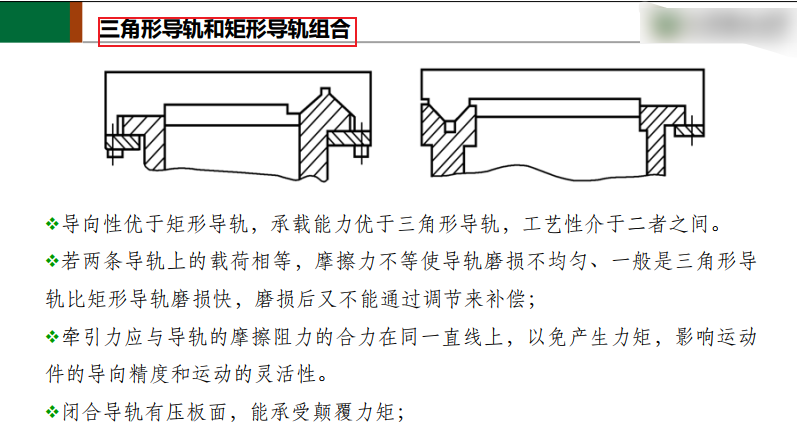
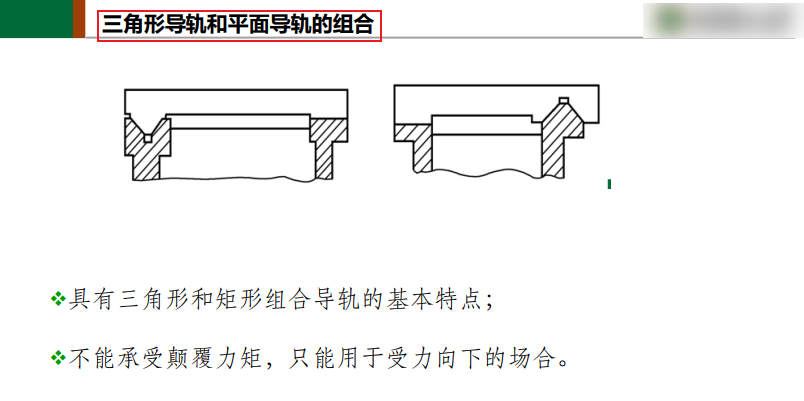
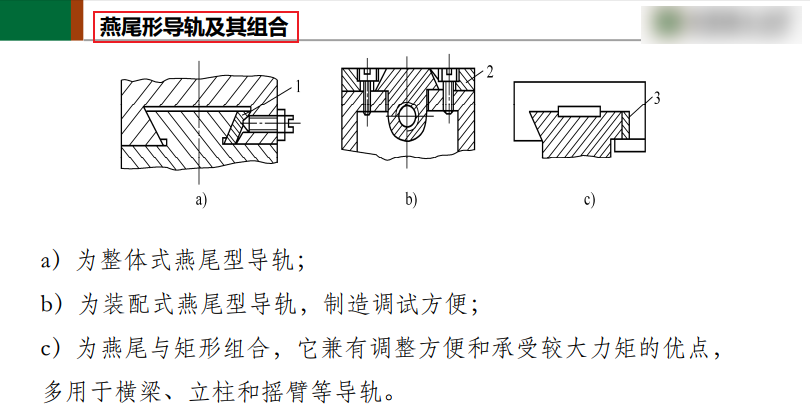
作用:支承和限制运动部件按给定的运动要求和规定的运动方向运动
-
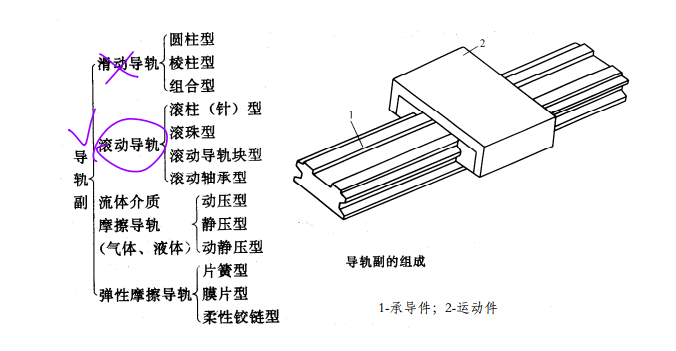
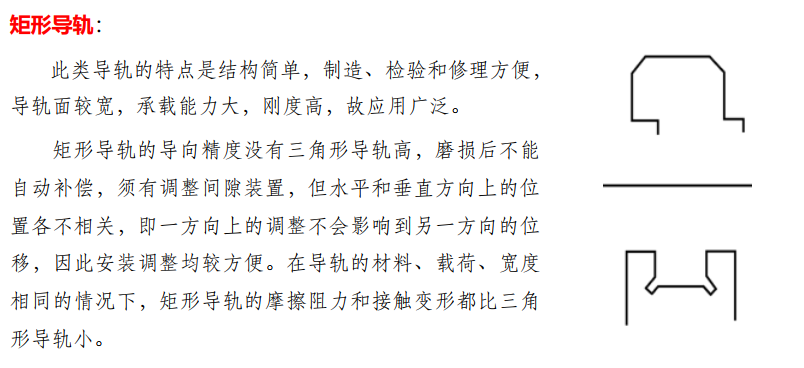
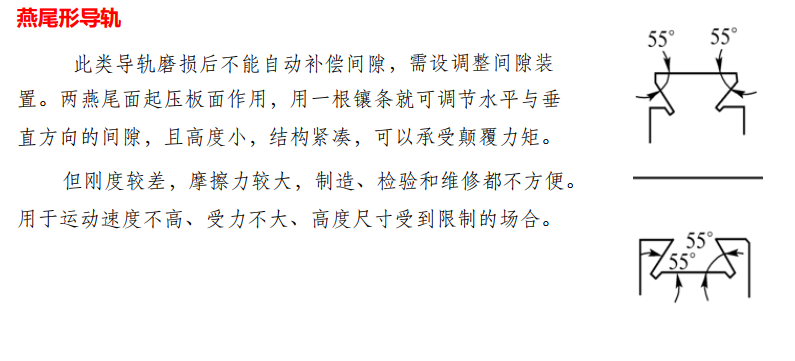
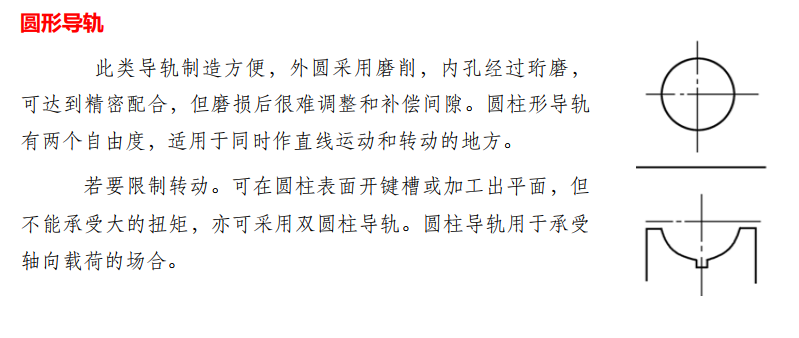
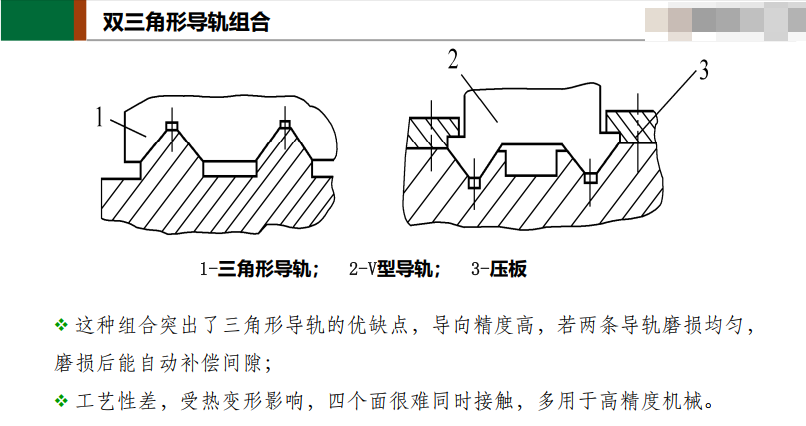
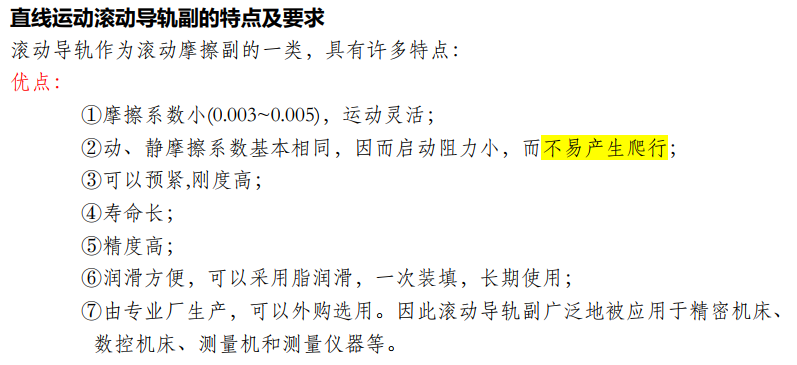
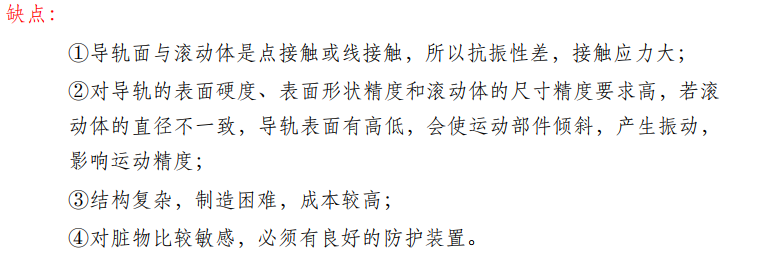
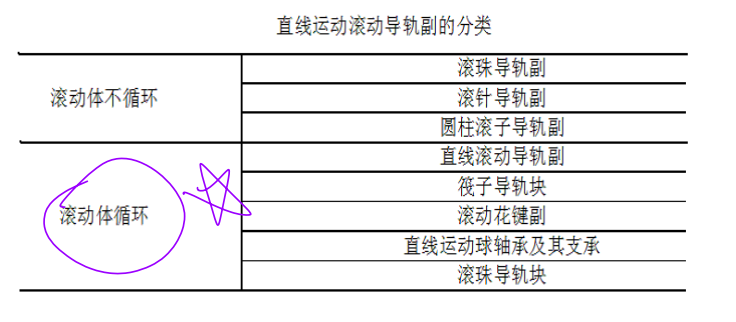
分类、各类特点:
-
基本要求:机电一体化系统对导轨的基本要求是导向精度高、刚性好、运动轻便平稳、耐磨性好、温度变化影响小以及结构工艺性好等
-
导向精度是指动导轨按给定方向作直线运动的准确程度
导向精度的高低,主要取决于:
导轨的结构类型
导轨的几何精度和接触精度
导轨的配合间隙、油膜厚度和油膜刚度
导轨和基础件的刚度和热变形等
-
导轨的刚度就是抵抗载荷的能力
抵抗恒定载荷的能力称为静刚度
抵抗交变载荷的能力称为动刚度
-
精度的保持性
目前多采用多层金属薄板伸缩式防护罩进行防护
-
运动的灵活性和低速运动的平稳性
其主要原因是摩擦系数随运动速度的变化和传动系统刚性不足
- 导轨的爬行现象机理
-
-
-
机电一体化系统的机座或机架
经验提炼
-
G代码不是"一个体系",而是"多个体系"。 不同的数控系统(FANUC、SIEMENS、三菱)对同一个G代码号可能有完全不同的定义。学习时要先搞清楚你面对的是哪个系统。
-
"稳快准"三个字概括了所有机械部件设计的目标。 稳定性、速度、精度——任何设计决策都可以从这三个维度去权衡。
-
谐波齿轮的类比记忆法: 波发生器=行星架,柔轮=行星轮,刚轮=太阳轮。把这个对应关系记住,传动方向就不会搞反。
-
爬行现象的本质是"摩擦力随速度变化"+“传动链刚性不足”。 理解了根因,消除方法就顺理成章了:提高传动刚性、降低静摩擦系数差异。
-
完整的CNC程序示例是最好的学习材料。 看十遍理论不如自己写一个完整的零件加工程序。从坐标系设定到换刀、从粗加工到精加工、从切削到螺纹——走一遍全流程,G代码就活了。