作为组长,自然会有更多要做的。能力越大,责任越大嘛。这篇文章记录了三个机电项目的全过程——从选软件、分工、踩坑,到用「人机料法环」框架做复盘。如果你也需要带团队做工程项目,里面的团队管理经验或许对你有用。
项目一 零件的数控加工过程
小组的分工
(隐性)整体协调+零件最终选定+PPT封面/目录/结论部分+最终整合检查
- (2人)CAM自动编程,后处理生成G代码文件,并进行G代码文件截图,录制完整仿真加工视频(边录边加简单解说)
- 零件工艺分析(绘制机械加工工序卡片)
- 收集大家的成果(G代码、仿真视频、工序卡片等),进行PPT制作
- 上台汇报(说明自动编程过程)
仿真软件的选择:
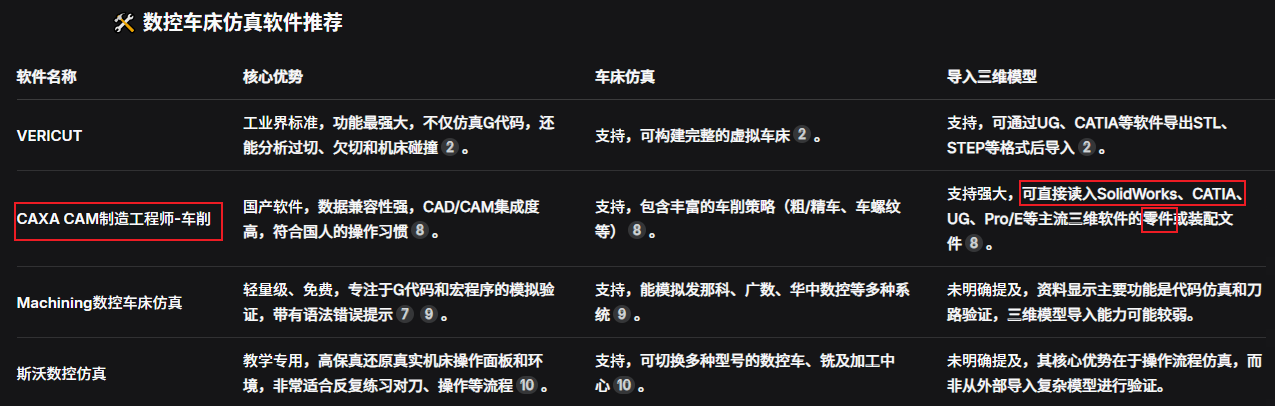
最后选择的是UG NX12,因为这个软件的知名度高,而且便于大家统一安装
过程记录
约一个研讨室,线下交流对于一个项目的开展很重要
找一些要干活、会干活、有能力的人一起干,不要找一些不想干、懒的人当小组队员
没想到开做的第一天进展就很顺利,已经把大部分的车床工作完成了,每天只需要完善一下铣床的工艺就可以了!
加油加油
260320
然而,话还是说早了,草率地以为铣床遇到的问题很简单,但就是磨了我们一个下午,直到最后找淘宝解决了问题,你别说,向人去求助真的是一个好办法,不一定要花钱,找一些这方面很厉害的人去请教,这也是解决问题的一个好方法
复盘
人
大家投入程度都不错
个人心情最近不错
有一个踏实干活的技术人
上台演讲的人很踏实、很优秀
机
制作ppt投入了5h,时间投入成本足够
零件的工艺完全由自己构思,参考设计方案较少
料
对于加工的过程知识大家其实都不是很清楚,都是采取询问ai的方式
制作零件的质量一般
获取知识的渠道过少,可以找一找一些成熟的案例、看看专业书籍来设计而不是自己空想
法
流程来看:先是初步商量下使用什么软件、什么工具,找一下相关的项目图片、项目学习视频案例,制定任务分配(说明任务分配细节),约定研讨室,开始项目工作,制定ddl,定时留下一些照片/视频记录
分配任务还是存在不合理,比如写工艺分析的其实干的活就没有那么多
没有制定明确的ddl
环
采取线下讨论的方式,效率高
项目二 使用python进行上位机的开发
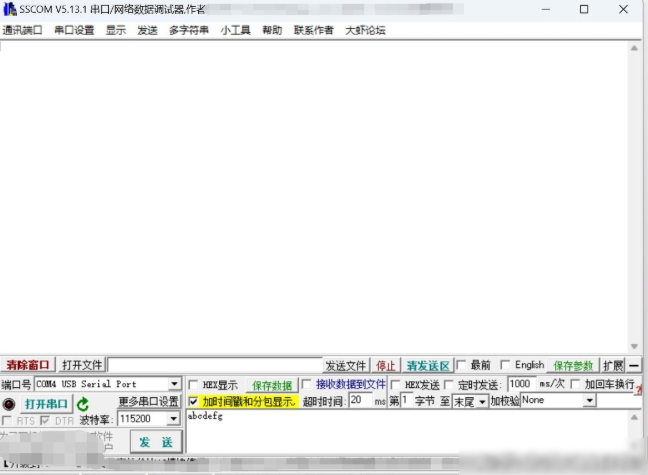
感觉这部分就是叫我们去搭建一个类似于isp的软件,可以去实现串口通信,比如发送一个文字信息,去指示单片机干一些什么事情,我觉得下面这个软件界面就是一个很好的模板,可以去参考参考需要有哪些模块,有哪些功能
大作业 基于四轴海豚式机械臂的无人机空中操作平台设计
260414
今天是大作业的开题时间,今天的开题得了A+,其实还是不错的,但是还有一个组得到的是A++,所以我们需要去学习他们那一组好在哪里,怎么去向他们学习,有哪些方面可以去往他们那边靠近的,诸如此类等等。
小组存在的问题很多
人
组员有部分干活不是很积极,属于摆烂的心态,这种会严重拖进度
机
投入的时间成本少,只用了一个下午的时间讨论如何开展工作
大部分的内容依靠的是ai生成,尤其是软件方面,基本没有任何水平!
料
创意点不错,很扎实
硬件方面,实质性的内容实在是太少,缺少一定的运动动画仿真诸如此类
缺少爆炸视图、装配图之类必要图片
建模不够完善,没有把夹爪和机械臂实质性的连接在一起
软件方面过于笼统,全是文字性的说明,没有任何实际效果、代码,诸如此类
缺少上位机制作,通过上位机输入一定的指令来实现抓取过程(?)
电机类型的选择缺少,选型需要找出一定的依据(直流电机/舵机/伺服电机?)
杆件的选型缺少,选型需要找出一定的依据
传感器的选型可以有
成本分析脱离现实,价格虚高
ppt结构混乱,什么机械方案、方案设计,明显是包含关系,应该改为硬件方案、软件方案
ppt页码过渡动画混乱,为啥是一坨纸飞走了,笑死我了
法
感觉现在太依赖学姐长的ppt原版,而忘记了其他渠道可以获取知识
比如搜一些成形的论文、找一些相关的视频教学之类的
环
优化后的分工:
| 成员 | 角色 | 具体负责内容(必须产出) | 截止时间 |
|---|---|---|---|
| A(组长) | 汇报 + PPT | 整体协调、报告撰写、PPT最终排版、答辩彩排 | 全程跟进 |
| B | 硬件建模 + 仿真 | 完整装配体、爆炸视图、运动仿真视频(含夹爪连接) | 4月18日前 |
| C | 视觉识别 + 上位机 | 果实识别模块(OpenMV / Pi + YOLO)+ Python上位机(实时画面+指令发送) | 4月22日前 |
| D | 51单片机控制 + 选型 | 51单片机主控代码(PCA9685 + 动作组 + 串口接收识别结果)+ 选型依据表 | 4月21日前 |
| E | 各部分选型+ 成本+论文引用 | 各部件选型、成本分析表、论文引用 | 4月23日前 |
每个人必须产出可验证的成果(文件/代码/图片),不能只提建议。
每周日晚8点固定线上碰头,汇报进度(防止摆烂)。
若有人连续2次未完成,组长有权调整分工并在报告中注明个人贡献。
目标就是:把无人机开到要摘水果的地方,给他飞上去,无人机前面有一个相机,可以拍摄到有多少个水果,返回对应的水果位置,机械臂寻迹,抓取果实,相机返回实时画面,python上位机可以看到实时画面,我们还可以通过上位机实现指令的发送来控制四个舵机的运动状态,可以分别控制,也可以有一个连续的动作组进行控制
看看优秀小组的基本思路是怎么样的,学习一下
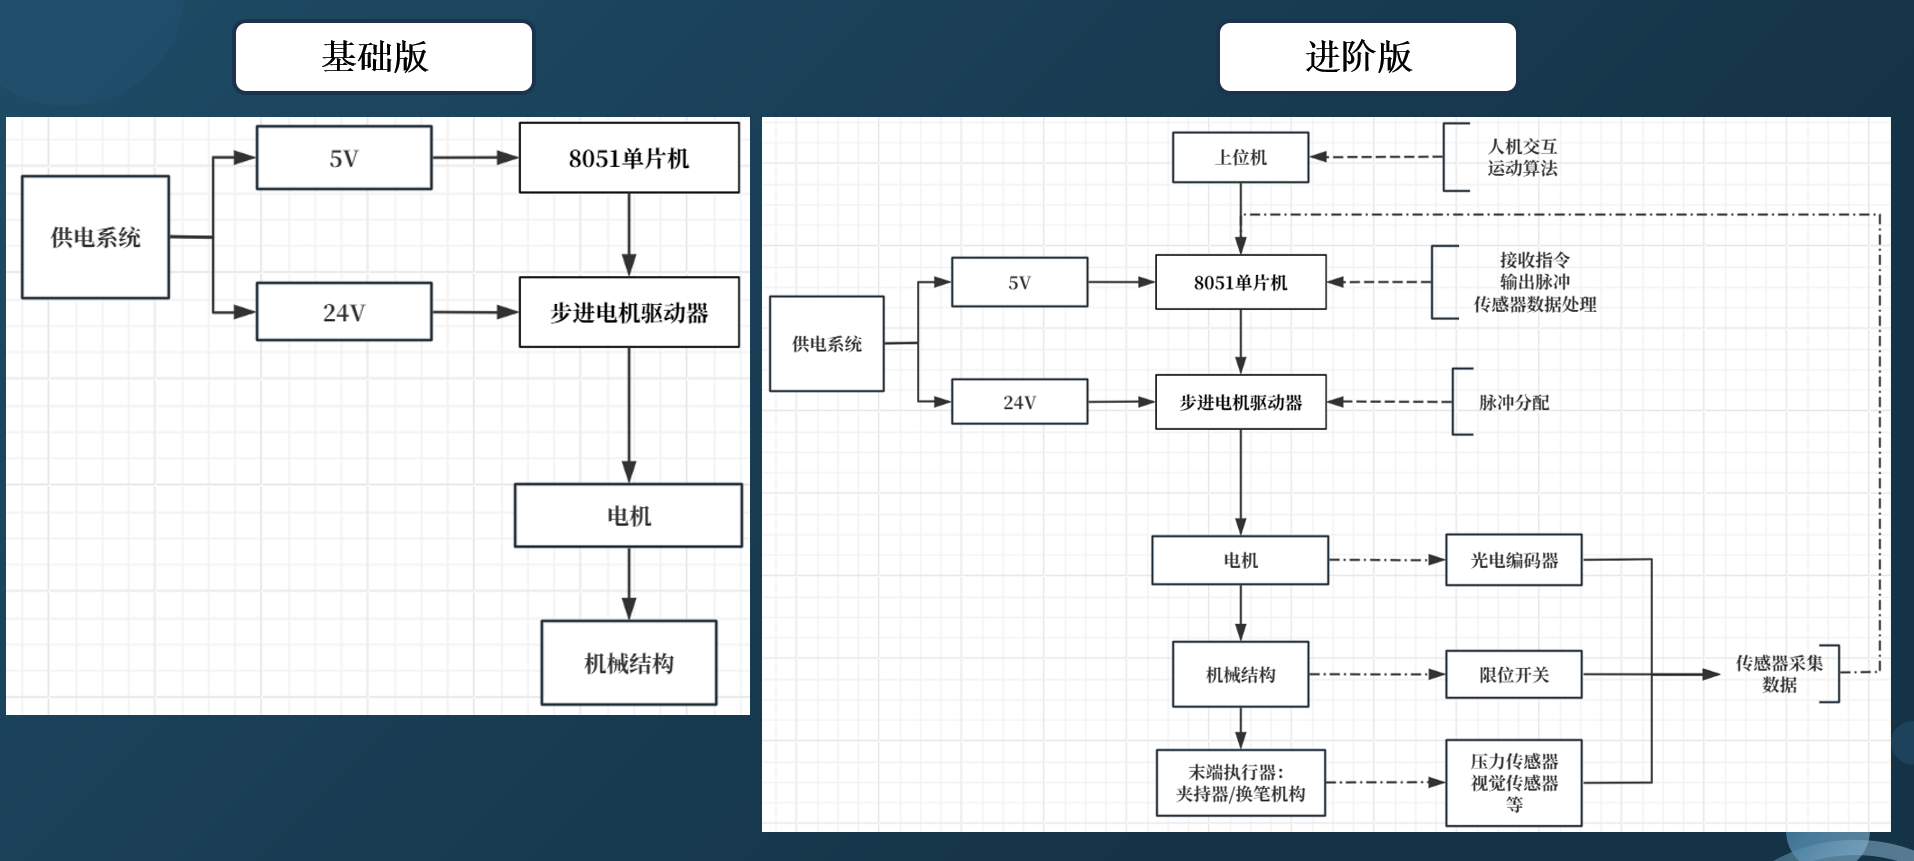
260517
- 核心控制器:树莓派 4B(运行 Python)
- 执行器:4 个舵机 → 控制机械臂 4 个关节
- 传感器:限位开关(每关节一个)、压力传感器(夹持器)、可选编码器(舵机内置或外置)
- 视觉:USB 摄像头 → 识别水果数量及位置
- 上位机:同一树莓派上运行 Python GUI,显示实时画面,支持单独/动作组控制舵机
- 电源:无人机锂电池(22.2V)→ 降压至 5V(树莓派)和 6V(舵机)
- 通讯:USB(摄像头)、GPIO PWM(舵机)、GPIO 数字输入(限位)、SPI/I²C(压力传感器)
| 你的主要需求 | 首选模型 | 理由 |
|---|---|---|
| 日常聊天 + 学习助手 | 豆包 2.0 | 最像真人,反应快,情商高 |
| 写论文 / 长文档 / 总结 | Kimi | 长上下文无敌 |
| 编程 / 算法 / 数学 | DeepSeek V4 | 代码能力极强,免费额度高 |
| 综合办公 + 文案 | 通义千问 | 稳定 + 阿里生态 |
| 画图 / 多模态 | 豆包 或 文心一言 | 生成质量较好 |
| 完全免费 + 高性价比 | DeepSeek + 豆包组合 | 两者免费额度都很大 |
第一,在硬件上,我选用了Kollmorgen C063 DDR直驱伺服电机,它内置绝对式编码器,能实时反馈位置和速度,这是伺服闭环的基础。
第二,在控制架构上,伺服驱动器采用位置环、速度环、电流环三闭环PID控制。编码器反馈与指令比较后,驱动器自动调节电机的扭矩和转速,确保刀盘精确、快速地跟随指令,实现了±2弧秒的重复定位精度。
第三,在换刀逻辑上,我利用绝对编码器和PLC实现了双向就近选刀。系统能根据当前刀位和目标刀位,自动计算最短路径和转动方向,这体现了伺服系统‘智能决策’的能力。
第四,在参数优化上,我针对0.1s高速换刀的要求,调整了伺服驱动器的PID参数,并采用半余弦加速度曲线,让电机启停更平稳、无冲击,充分利用了伺服电机动态响应快的优势。
总之,从电机选型、闭环控制到换刀逻辑再到参数优化,我的设计完整地体现了’伺服’的精髓——精确、快速、闭环跟随。”
经验提炼
做了三个项目,当了组长,踩了不少坑。总结几条最有用的:
-
选队友比选技术更重要。 “找一些要干活、会干活、有能力的人一起干”——这话听着简单,但只有亲身经历过摆烂队友拖进度,才能体会有多痛。
-
遇到卡壳别硬磨。 铣床的问题磨了一个下午没解决,最后找淘宝卖家请教才搞定。向外部求助不丢人,效率比面子重要。
-
用「人机料法环」做复盘。 这个框架把一团乱麻的项目经验拆成了五个维度,每个维度都能找到具体的改进点。比起”感觉做得还行”式的总结,结构化复盘才是真正有用的习惯。
-
AI是工具,不是拐杖。 大作业中”大部分内容依靠AI生成,基本没有任何水平”——AI可以帮你起草,但不能替你思考。技术深度只能来自真正的理解和实践。
-
A+不是终点,A++才是目标。 得了A+之后第一反应不是辩解,而是去研究A++那组好在哪里。这种心态比任何具体的技术知识都值钱。
-
知识获取渠道要多元化。 不要只依赖学长的PPT,论文、视频教程、产品手册、甚至淘宝卖家,都是有效的学习渠道。
-
团队管理要有明确的DDL和可验证的产出。 “每个人必须产出可验证的成果(文件/代码/图片),不能只提建议”——这句话应该成为每个项目组的铁律。